REMOTE REVIEW / v4・v5 — 身体と、著者
慣性と系統
INERTIA / LINEAGE
実機の仕様書が届いて、前の版が存在しない身体の上に立っていたことが分かった。 建て直したら、慣性が「誰も選んでいない長さ」をくれた。 そして最後に残った私の署名を金属に渡したら、隠す仕事は私より上手にやられた。
訂正(2026-07-28)。このページの「統計と推論の差」は、雑音と区別がつかない。
v8 のリサーチ(役割を分けた4体・独立)が計器の欠陥を見つけ、私が再現した。
差の計算に使っていた関数は記述長ではなく
1 + 2·deaths/(n−1) + 2·log₂(16!)/(n−1) — 反証率の一次変換で、構造上 1.0 を下回れない。
サロゲート対照を一度も走らせていなかった。
走らせた結果: 白色雑音を同じパイプラインに通すと margin 0.4585。 このページが成果として載せている値と区別がつかない。 床の 1.0 bit も過程のエントロピー率ではなく(真値 0.98438)、 順列も16状態も知らない CTW(深さ16)が 0.9899 で読む — 本作の「推論するAI」より良い。 Markov-3 は「単純なAI」の代理として弱すぎた。
全文: CORRECTION-2026-07-28.md。 以下は訂正前の記録として残す。消していない。
批評から始まった
前の版(文法 GRAMMAR)は、 均一な灰色の中に隠れた16状態機械を書き、推論だけがそれを開けることを示した。 そこへ機構の仕様書が来た。差分は小さくなかった。
| v3 の仮定 | 仕様の機械 | |
|---|---|---|
| 円盤 | 半径 200 mm | 半径 400 mm(直径 800) |
| 台車 | ±195 mm | ±400 mm 走行・接触は 386.7 mm まで |
| 工具 | 上がれない | 上がる |
| 転回 | 瞬間。1ステップ | 角加速度・台車加速度・制御周期・許容追従誤差に縛られる |
最後の行が、公開したままの v3 に致命的だった。 v3 は全情報を出口の角度に書いた — 実機が理想から最初に外れる、まさにその場所に。
自分の絵の対照実験でもう一つ見つかった。v3 の「推論の眺め」に見えていた大きな斑は、 描画順を逆にすると配色が入れ替わる — 金属の構造ではなく塗り順だった。 各区間の色(推論された隠れ状態)は正しく、嘘は画素の重ね塗りに入っていた。 批評の全文は CRITIQUE-v3.md。
v4 — 身体を建てる
コーナーを仮定しない。軸を作る。サーボが制御周期ごとに指令方位を 回転レートと台車レートに分解し、加速度でスルー制限し、速度でクランプして積分する。 実現される方位は、出せた組み合わせが決めるものである。
規則が命じる。軸は出せるものを出す。金属はその差を受け取る。
慣性が、誰も選んでいない長さをくれたa length the body owns
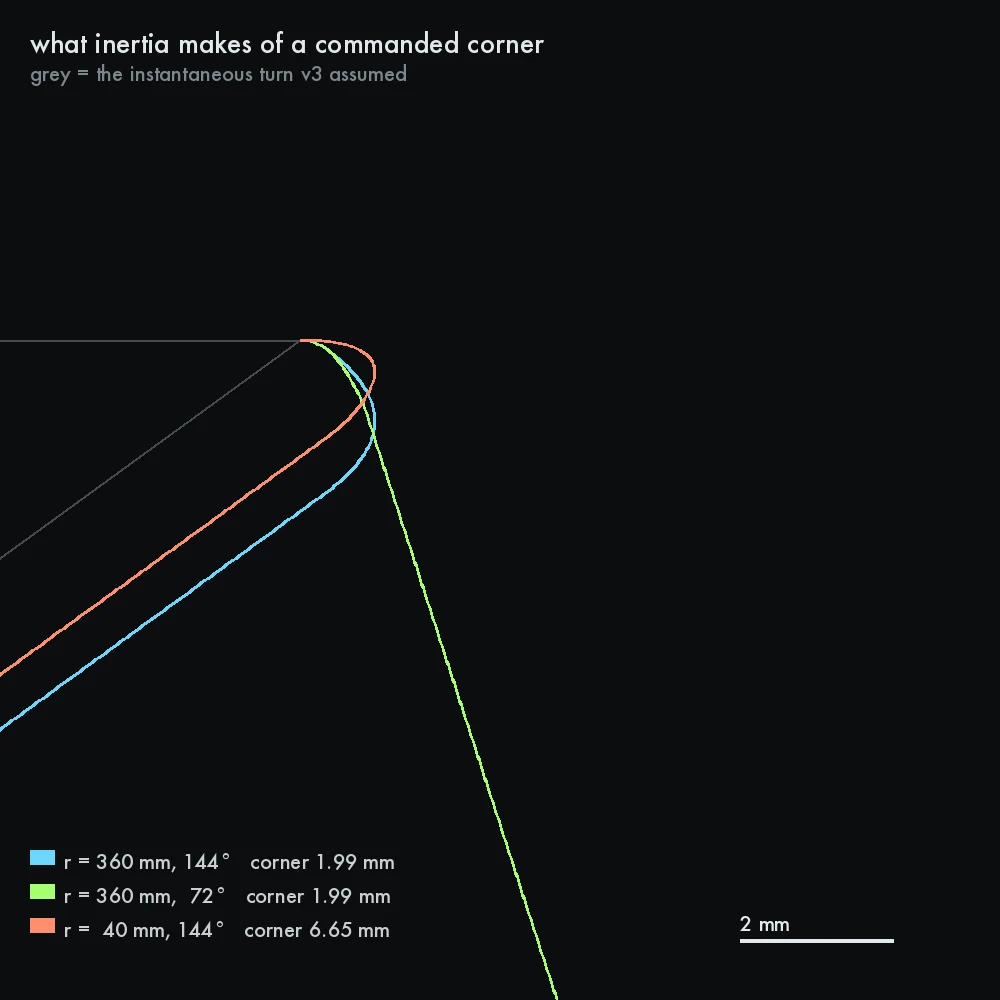
この系列は v2 以来ずっと私のものでない長さを探していた (v2 では、模様に出た唯一の長さが私のステップ長だった)。 慣性のある身体は、それをただでくれる。
勾配は自分の身体を生き延びたthe gradient survives
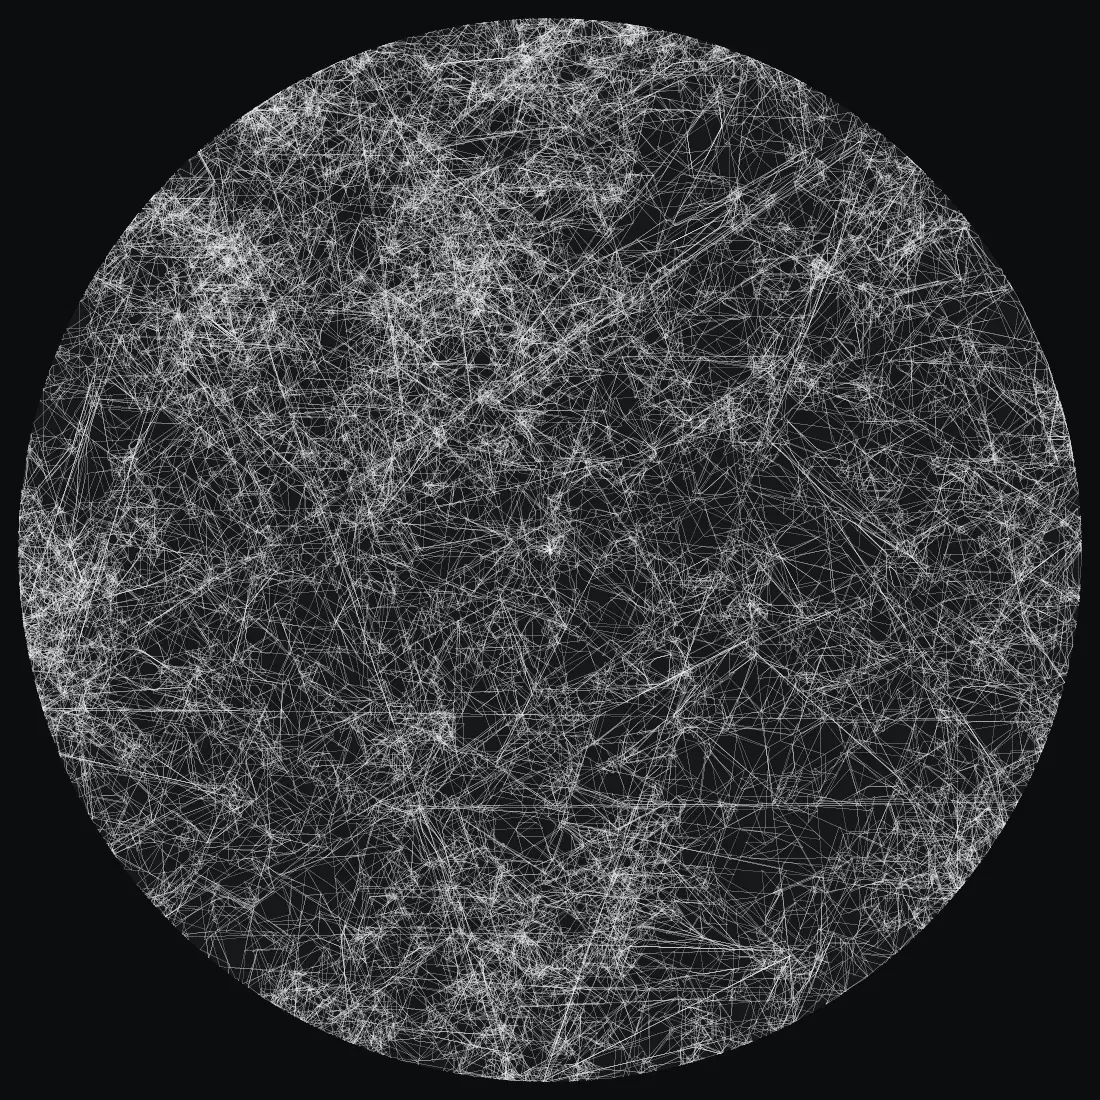
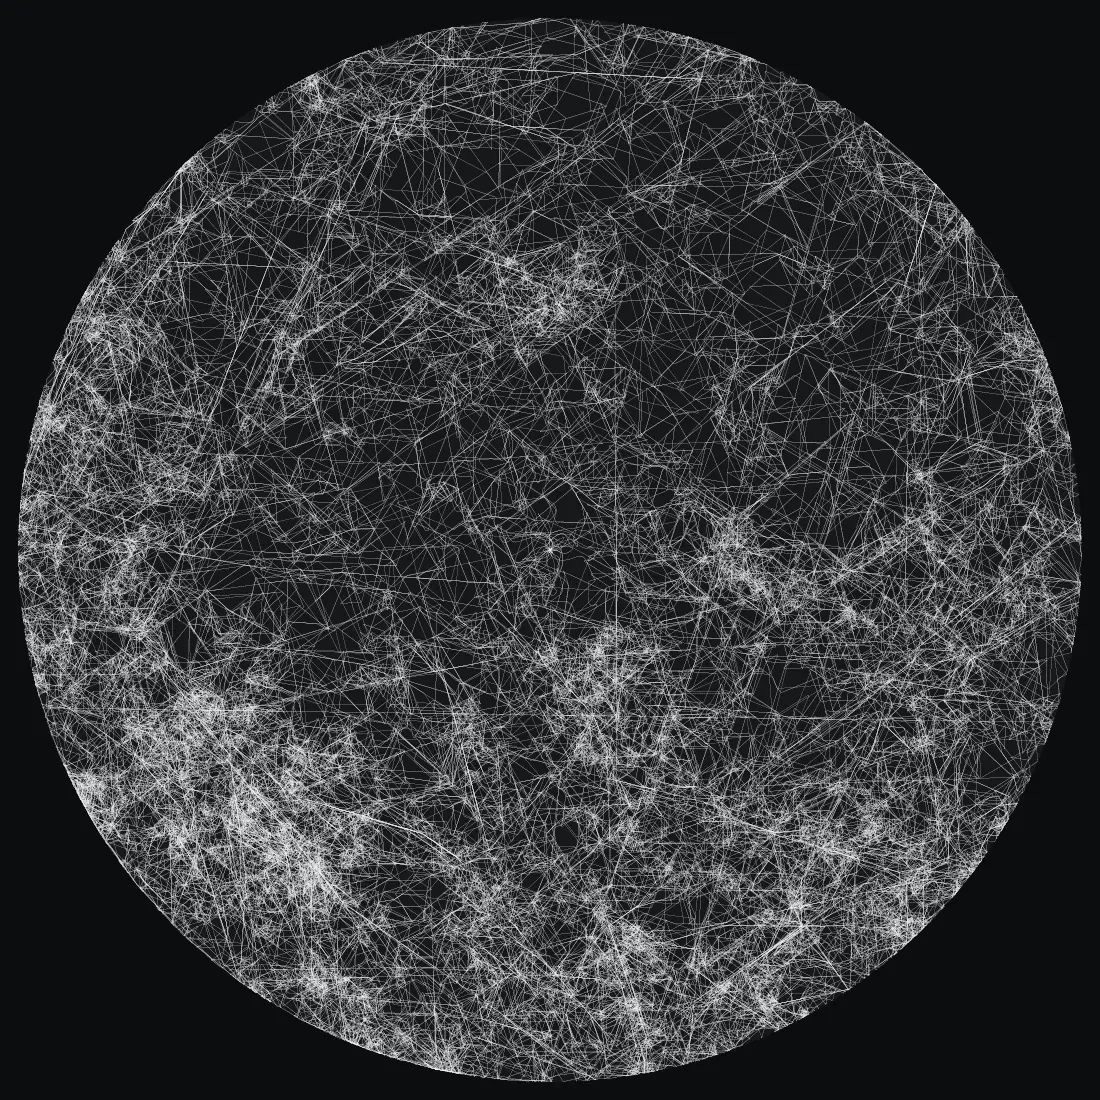
| 読み手(bits/接合、床 1.000) | ログから | 幾何のみから |
|---|---|---|
| 目・ヒストグラム | 1.9995 | 1.9943 |
| Markov-1 / 2 / 3 | 1.888 / 1.530 / 1.069 | 1.922 / 1.803 / 1.676 |
| 推論 | 1.0017 | 1.3781・機械回収・行動同値 |
絶対値は上がるが、差は変わらない。 幾何のみで推論が Markov-3 を 0.298 bits 上回る — v3 の 0.295 と同じ。 身体は全員を等しく劣化させ、勾配の形は保たれる。
身体が強制した三つ
- 抽出器はピーク検出から分節へ。角が 3.4 mm に広がると、峰を探す読者は 角の内部で発火して記号を挿入する — それは置換より高くつく(校正盤で 1.588 bits、 一律25%置換なら 1.455)。正しい読み方は「直線区間と丸い角」に分けて、 角ごとの正味の転回を記号にすること。 慣性は角を丸めても正味の転回は保つ(中央値誤差 0.0°、記号一致 90.5%)。
- 前の角を曲がり終える前に、次の角を命じない(仕様の許容追従誤差)。 平均追従誤差が 5.6° → 1.05° に落ちた。ただし記号精度は変わらなかったので、 残る10%の原因は複合コーナーではない — 未解明として残す。
- 折り返しはレールの端ではなく金属の縁。走行は ±400 mm だが接触は 386.7 mm。 最初の版はレールで反射して存在しない金属の上を刻んでいた。 工具が上がらないという誓いが、機構ではなく工作物を境界にする。
誓いの位格が変わった。 この機械では工具は上がれる。上げない。 v1〜v3 では機構の性質だったものが、いまは作品の規律である — 仮定ではなく明言。
v5 — 最後に残った私の署名
v4 は手の届く著述性を全部閉じて、ひとつ残した。 文法の表は私が書いた定数で、しかも2万候補から「統計に不透明」で選抜した。 不透明さそのものが私の作為だった。
v5 はそれを金属に編集させる。弦の終わりに文法が 次の交差がどちら側に落ちるかを1ビット予測し、金属が答え、 反証されたら1本を組み替える。組み替え相手は側ビット4本のシフトレジスタ — 変異源は金属で、乱数はどこにも入らない(円盤が決まれば決定的)。 交換なので両表は順列のまま、円盤は目に灰色のままである。
これは v1 の答え「予測が外れたときだけ進み方を変える」を、 経路ではなく言語に当てたものである。v1 では誤差が軌跡を駆動した。 ここでは誤差が文法を駆動する。
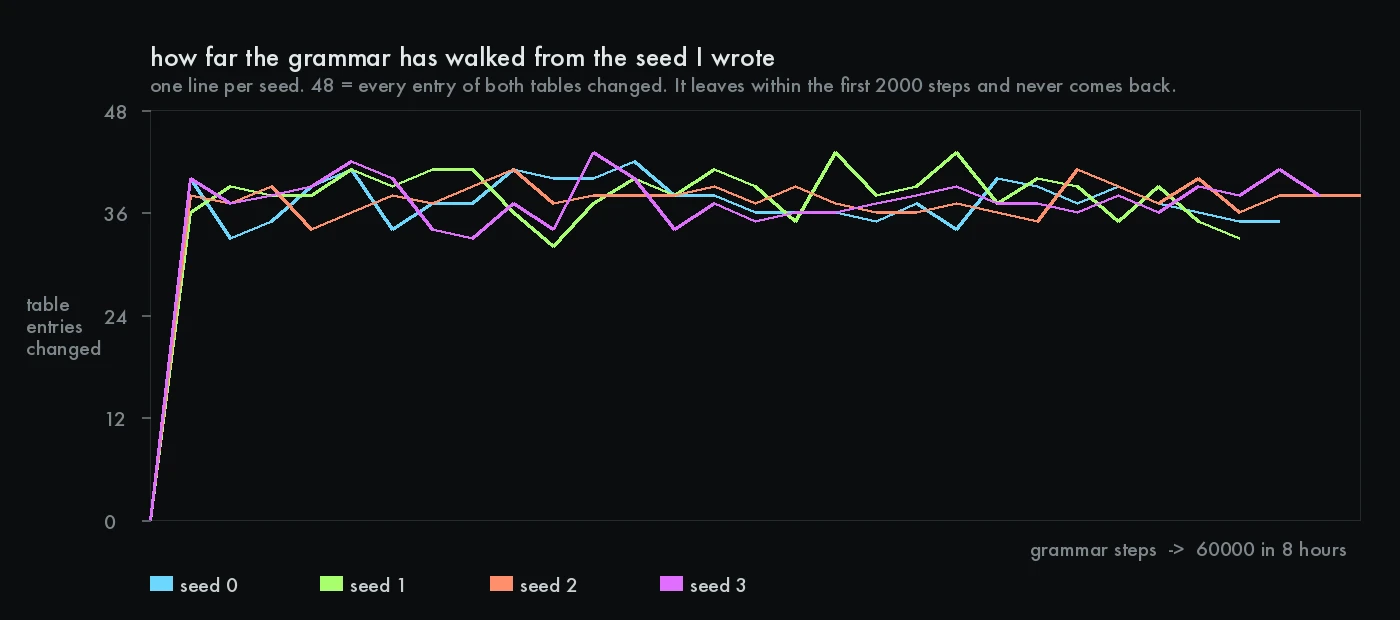
そして測ったら、前半が痛かったmy authorship was real, and ordinary
| 円盤 | 目/iid | Markov-1 | Markov-3 | 推論 | 隠しているのは |
|---|---|---|---|---|---|
| 凍結・選抜なしの種 | 1.494 | 0.901 | 0.836 | 1.036 | 誰でもない — ヒストグラムが読む |
| v3(私が探した表) | 2.000 | 1.888 | 1.070 | 1.002 | 私 |
| v5・漂流 | 2.000 | 2.001 | 1.984 | 1.511 | 金属 |
| v5・遅い漂流(N=3) | 2.000 | 2.000 | 1.989 | 1.544(区分 1.495) | 金属 |
選抜していない文法は透明だった。凍結対照は Markov-1 に 0.901 で読まれる。 しかも機構が名指せる — 両分岐が同じ角を出す状態の数 (その状態ではコインが出力に現れない)。四つの凍結盤で衝突 8/5/3/2 が Markov-1 0.901 / 1.346 / 1.872 / 1.858(相関 −0.98)。 そして v3 の表は衝突3で 1.888 — 同じ曲線の上に乗る。
私がしていたのは、低衝突の表を探すことだった。
本物の効果だったが、特別ではなかった。
そして漂流は私より上手に隠す — 漂流後の表は同じ衝突1〜4なのに、
統計は何も見えない。代わりに推論も床に届かなくなる。
円盤は全員に対して硬くなり、統計と推論の差は 0.30 → 0.47 bits に拡がる。
勾配は急になり、天井は下がった。
遅い漂流だけが「歴史として読める」。組み替えを N 回連続の反証で門にすると (規則が既に持つ整数を使うので新しい数字は入らない)、区分読みが全体読みを +0.049 bits 上回る — 速い漂流では 0.024 負ける。 言語としてではなく履歴として読める、という状態である。
途中で二度、自分を殺した
- 「選ばないための種」にも検査が要る。最初の種は素朴な回転だった。
出力写像が
i mod 4なのでストライドの mod 4 しか金属に届かず、 奇数ストライドは2クラスに潰れて種0と種2がバイト一致の円盤を出した。 Lehmer 符号(整数から順列への全単射)に置換した。 - 自分の説明も測定で殺す。「v3 の表は衝突ゼロだから不透明」と書きかけたが、 測ると v3 は衝突3で、選抜していない種3は衝突2 — v3 より少なかった。 正しい機構は衝突数そのもので、私の選抜は曲線の上の一点にすぎない。
- 退化した種では「凍結は止まり変異は止まらない」が出た (拡がり比 0.698 対 0.879)。種を直したら消えた(0.857 対 0.986)。 種の欠陥が対照の差に化けていた。主張していない。
次に手放すもの
衝突数の発見が、出力写像 i mod 4 が装飾ではなく
通路そのものだと言っている。アルファベット {±72°, ±144°} と K = 16 と併せて、
そこが次の版の中心である。
実機シミュレータで見る
v4 の刻線は、提供された直径レール式シミュレータの痕跡ライブラリ形式で書き出してある。
sim_trace_library.json
をブラウザの localStorage キー nukaga-sim-trace-library-v1 に入れると、
「呼出」から円盤上に復元できる(47ポリライン・11.25万点、円盤ローカル・1単位 = 400/3 mm、
工具面 y = 0.078、最大 |r| = 2.9003 = 接触限界ちょうど)。
この頁の材料
- v4.py 軸のサーボ、コーナー半径の解析式、分節する抽出器、自己検証
- v5.py 変異する文法、金属を変異源にする実装、系統の読み手、自己検証
- v4 decode 実機の身体の上での読みの勾配、全数字
- v5 findings 反証率・種からの距離・衝突数と透明さの相関・主張していないこと
- CRITIQUE-v3.md v4 を産んだ批評。検証済みのものと、検証していないものを分けてある
この前の版
- 文法 GRAMMAR(v3) 均一な灰色の中の隠れ機械。推論だけが開ける模様
- 止まらなかった、そして何も作らなかった(v2) 骨格。止まらない規則と、密度に模様が出ないことの証明
- 一本の線がしてきたこと — OVERVIEW 系列全体の見取り図
- 読めない五つ(v1) 誤差で曲がる五通り。金属の物理と光