理解を追い越す知性
ラマヌジャン関連数式、人工的数学合成、三つの複素場、極座標一筆書きを接続する検証可能な計算芸術
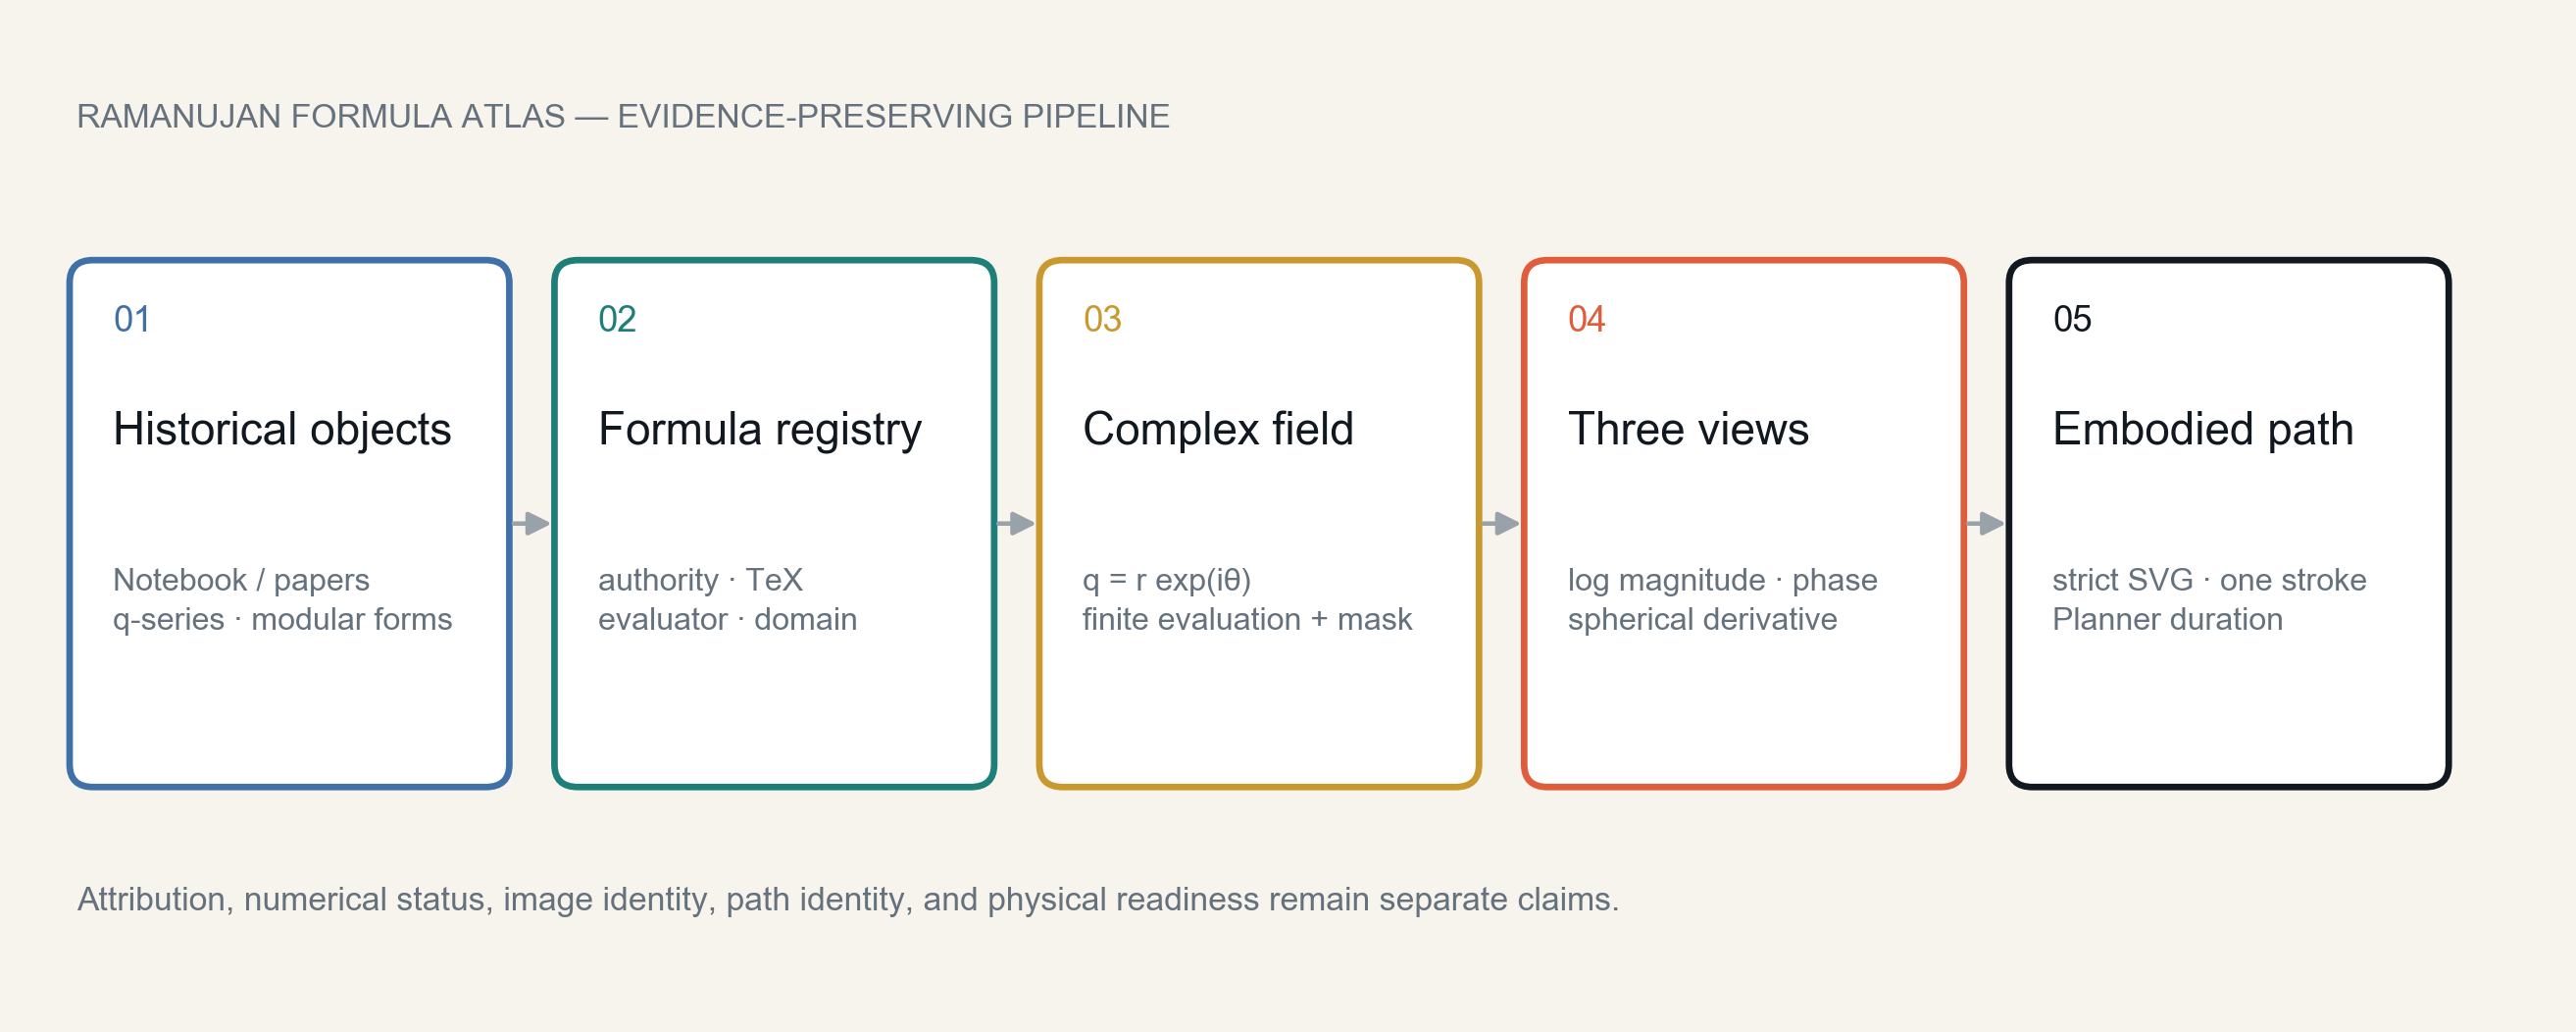
本文ではこの四層を実際の主張へ付す。たとえば、円分指標射影の一般代数は PROVED、Formula 31・35・47の有限係数列は EXACT、現行評価器の決定的複素標本は NUMERIC、画像類似度と固定Plannerの所要時間は OBSERVED である。Appendix Aの運用状態語との対応も同表に併記する。
要旨
日本語要旨
本研究は、ラマヌジャン本人またはRogersとの共有帰属を持つ三つの対象、モジュラー形式・q級数の比較対象七つ、プロジェクト固有の数式実験四十九、除外対照一つからなる六十式の正本を構築し、各式を複素q平面の円盤領域(nome領域)で評価して、対数絶対値・位相・正規化微分場の三つの画像へ変換した。さらに、ラマヌジャン関連成分を尺度変換、円分回転、複素重み、積相互作用によって再合成した百式を加え、最大集合を百六十式、式と視点の組で数える四百八十の論理パターンへ拡張した。後半五十式は七十候補から品質と画像類似度で選抜した。
本稿の中心的貢献は、数式の可視化そのものではなく、歴史的帰属、人工合成、有限数値評価、画像、SVG、一筆書き軌跡、機械時間を一つの証拠連鎖へ接続しながら、それぞれの主張境界を保持したことである。AI支援監査により、円分指標射影三式が巡回群の指標射影であり係数剰余類を厳密に分離すること、式27のクロス比が四つの値への共通Möbius変換に不変であること、式22が対数微分差を測る尺度Wronskianであること、式31・35・47の先頭非零項がそれぞれ 、、(係数は19、744、-1)であることを導出した。これらは新しい数論定理の主張ではなく、プロジェクト固有構成の構造証明書である。
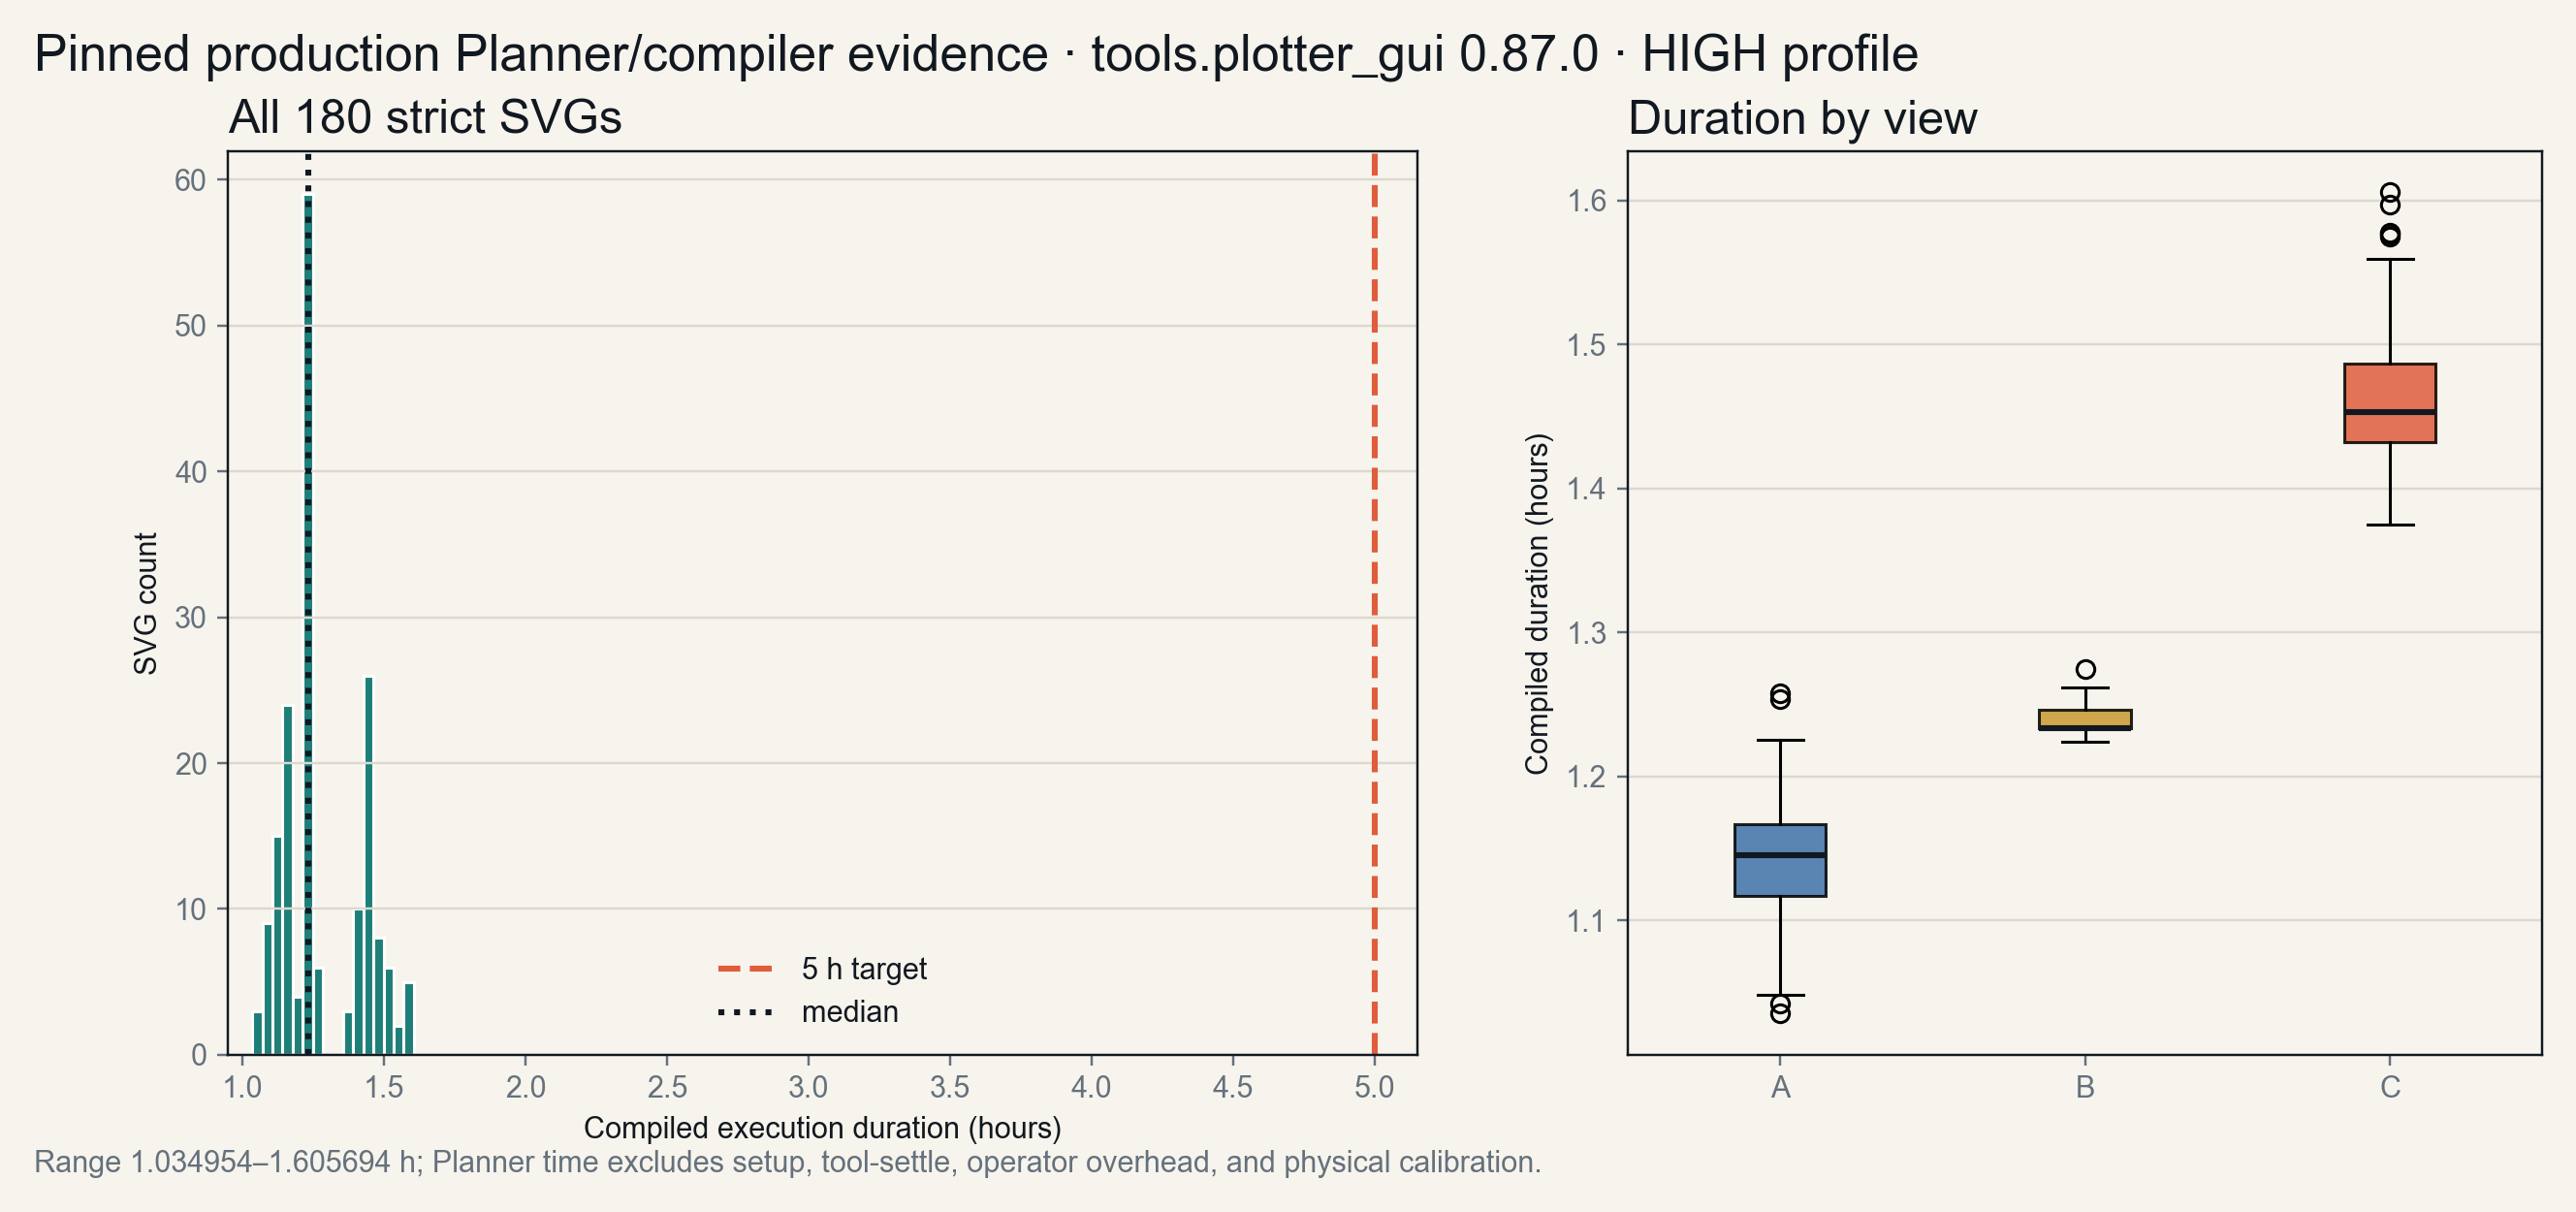
直径301.6 mm、描画半径8–140 mm、線幅0.2 mmの円盤条件では、六十式三視点の百八十SVGを一筆書き・ゼロリフトへ変換した。ユーザー提供の固定production Planner/compiler(Python package tools.plotter_gui、GUI version 0.87.0)のHIGH条件で全百八十件が五時間目標を満たし、コンパイル済み描画時間は1.034954–1.605694時間であった。ただし、これはデジタル運動計画の検証であり、材料・工具・制御追従・実加工安全性を証明しない。
Abstract
This study establishes a provenance-aware corpus of sixty formula records: three with direct or shared Ramanujan attribution, seven modular or q-series contextual objects, forty-nine project-authored formula experiments, and one excluded control. Each formula is evaluated on a disc in the complex q-plane (the nome domain) and rendered through three non-equivalent scalar observations: log magnitude, phase, and normalized derivative. One hundred additional project-authored synthetic recompositions extend the internal corpus to 160 formulae and 480 formula-view logical patterns. The final fifty were selected from seventy candidates through quality and multi-view similarity gates.
The principal contribution is not complex-function visualization alone, but an auditable chain that keeps historical attribution, mathematical construction, finite computation, image identity, SVG identity, one-stroke trajectory, and compiled machine time as separate claims. AI-assisted analysis produced structural certificates for cyclic character projections, cross-ratio invariance, a logarithmic-derivative Wronskian, and exact leading q-series coefficients. These certificates characterize project constructions; they are not presented as new theorems in number theory. Under a 301.6 mm disc specification and a pinned user-supplied production Planner/compiler (tools.plotter_gui, GUI version 0.87.0), all 180 strict SVGs compile below a five-hour target. Physical fabrication readiness remains outside the verified scope.
Keywords: Srinivasa Ramanujan; q-series; mock theta function; modular form; complex-function visualization; spherical derivative; roots of unity; generative art; single-line drawing; polar plotter; computational fabrication; AI-assisted mathematics; provenance.
主張と証拠の読み方
本稿では、難解さを排除理由にしない。人間が一読で直観できない内容でも、定義から追跡でき、計算を再実行でき、反証可能な形にできるなら採用する。ただし「AIが正しいと述べた」こと自体は証拠にしない。主張は次の四層へ分ける。
本稿は、ラマヌジャン本人が式11–17、19–60、または61–160を書いたとは主張しない。式18は除外対照であり、式04–10はモジュラー形式・q級数の比較文脈であって、ラマヌジャン本人への直接帰属ではない。新しい数論定理を証明したとも主張しない。「まだ使用されていない数式」という制作上の着想は、数学史上未使用という断言ではなく、可視化・物理描画において十分扱われていない対象、および本プロジェクトで新たに構成した人工式を指す。
目次
1. 研究課題
1.1 発見が理解より先に現れる
ラマヌジャンのNotebookは、最終結果が証明や解説より先に記録される数学文化の極端な例として読まれてきた。IMScが公開する資料によれば、彼は1903–1914年の研究結果を三冊のNotebookへ記し、第一Notebookは16章134頁、第二Notebookは改訂増補された21章252頁、第三Notebookは未整理の33頁からなる [1,2]。Berndtによる長期編集は、Notebookの各entryへ証明または証明参照を与える作業であった [3,14]。この時間差は「正しい式」と「理解された式」が同時に成立するとは限らないことを示す。
mock theta functionsはその象徴である。ラマヌジャン晩年の記録は、後世にZwegersらの仕事を通じて調和Maass形式を含む広い枠組みへ接続された [4,5]。ここで重要なのは、ラマヌジャンを超自然化することではない。結果、検証、説明、位置づけが異なる速度で進み得るという、知識生産の時間構造である。
1.2 本研究の問い
本研究は次の問いを扱う。
- 歴史的な式と人工的な式を混同せず、同じ可視化系で比較できるか。
- 複素関数の一枚の「見た目」ではなく、互いに異なる三つの観測を保存できるか。
- 数式由来の場を、単なる画像模写ではなく、一筆書き極座標機構の実行順序へ変換できるか。
- 機械時間を後工程の見積りではなく、模様を成立させる設計変数として扱えるか。
- AIが発見した難しい構造を、権威的な断言ではなく再実行可能な証明書として提出できるか。
1.3 貢献
本研究の具体的貢献は六つある。
- 六十式のcanonical registryと、式・帰属・評価器・領域・三視点画像を結ぶmanifestを構築した。
- 百式の人工再合成を、成分・変換・重み・相互作用が追跡できるgrammarとして構築した。
- 111–160の五十式を、七十候補から品質と回転・鏡映を含むmulti-view similarityによって選定した。
- 円分指標射影、クロス比、Wronskian、尺度差のq級数に対し、AI支援の構造証明書を生成した。
- 直径301.6 mmの極座標描画条件で百八十strict SVGを生成し、固定Plannerで全件の時間を計測した。
- Notebook画像、有限計算状態アニメーション、軌跡、進捗映像を、それぞれ別種の証拠として接続するWeb・映像構成を作った。
2. 歴史的・数学的背景
2.1 Rogers–Ramanujan連分数
Formula 01はRogersとRamanujanの共有帰属を持つ。本実装では に主値を用いるため、負の実軸に枝切りが現れる。
この式は値そのものだけでなく、五次剰余類が分子と分母に分かれる積構造を持つ。後述するFormula 21では を使う。これにより形式級数先頭の が になり、円分指標射影を整数冪級数として扱える。これは見た目の都合ではなく、分岐を取り除いて巡回群作用へ接続する構造上の理由である。
2.2 mock theta function
Formula 02は三次mock theta functionの一例 である。有限実装では分母が小さくなる標本をsingular maskへ分離する。
mock theta functionsを「謎の式」のまま神話化するのではなく、現在の理論史へ置く必要がある。Zwegersの博士論文は、mock theta functionsのcompletionとモジュラー的構造を明確にした重要な節目である [5]。本研究の画像はその理論を証明するものではないが、 が1へ近づくと有限打切りの挙動が急速に複雑化する様子を観察対象にする。
2.3 Ramanujan Δとτ係数
Formula 03はRamanujan Delta functionであり、そのFourier係数が である。
本研究は を単なる濃淡列として並べるだけでなく、複素関数 の値、人工級数の係数、分岐角、円分指標射影の重みへ再配置する。 はEuler積、Dedekind eta、Eisenstein series、Klein をつなぐ基幹でもある。
2.4 既知恒等式を検証骨格にする
、 とする。また、上半平面の に対して と置き、 と略記する。この規格化では
さらに
である [6]。Formula 07と03の画像が近くなるのはfailureではなく、既知恒等式を別評価経路で確認した正常な結果である。本研究の厳密整数係数監査は と を まで完全一致させた。これは既知恒等式の新しい証明ではないが、registry・評価規格・分析コードが同じ数学的骨格へ結びついていることを検査する。
2.5 Notebook対応の境界
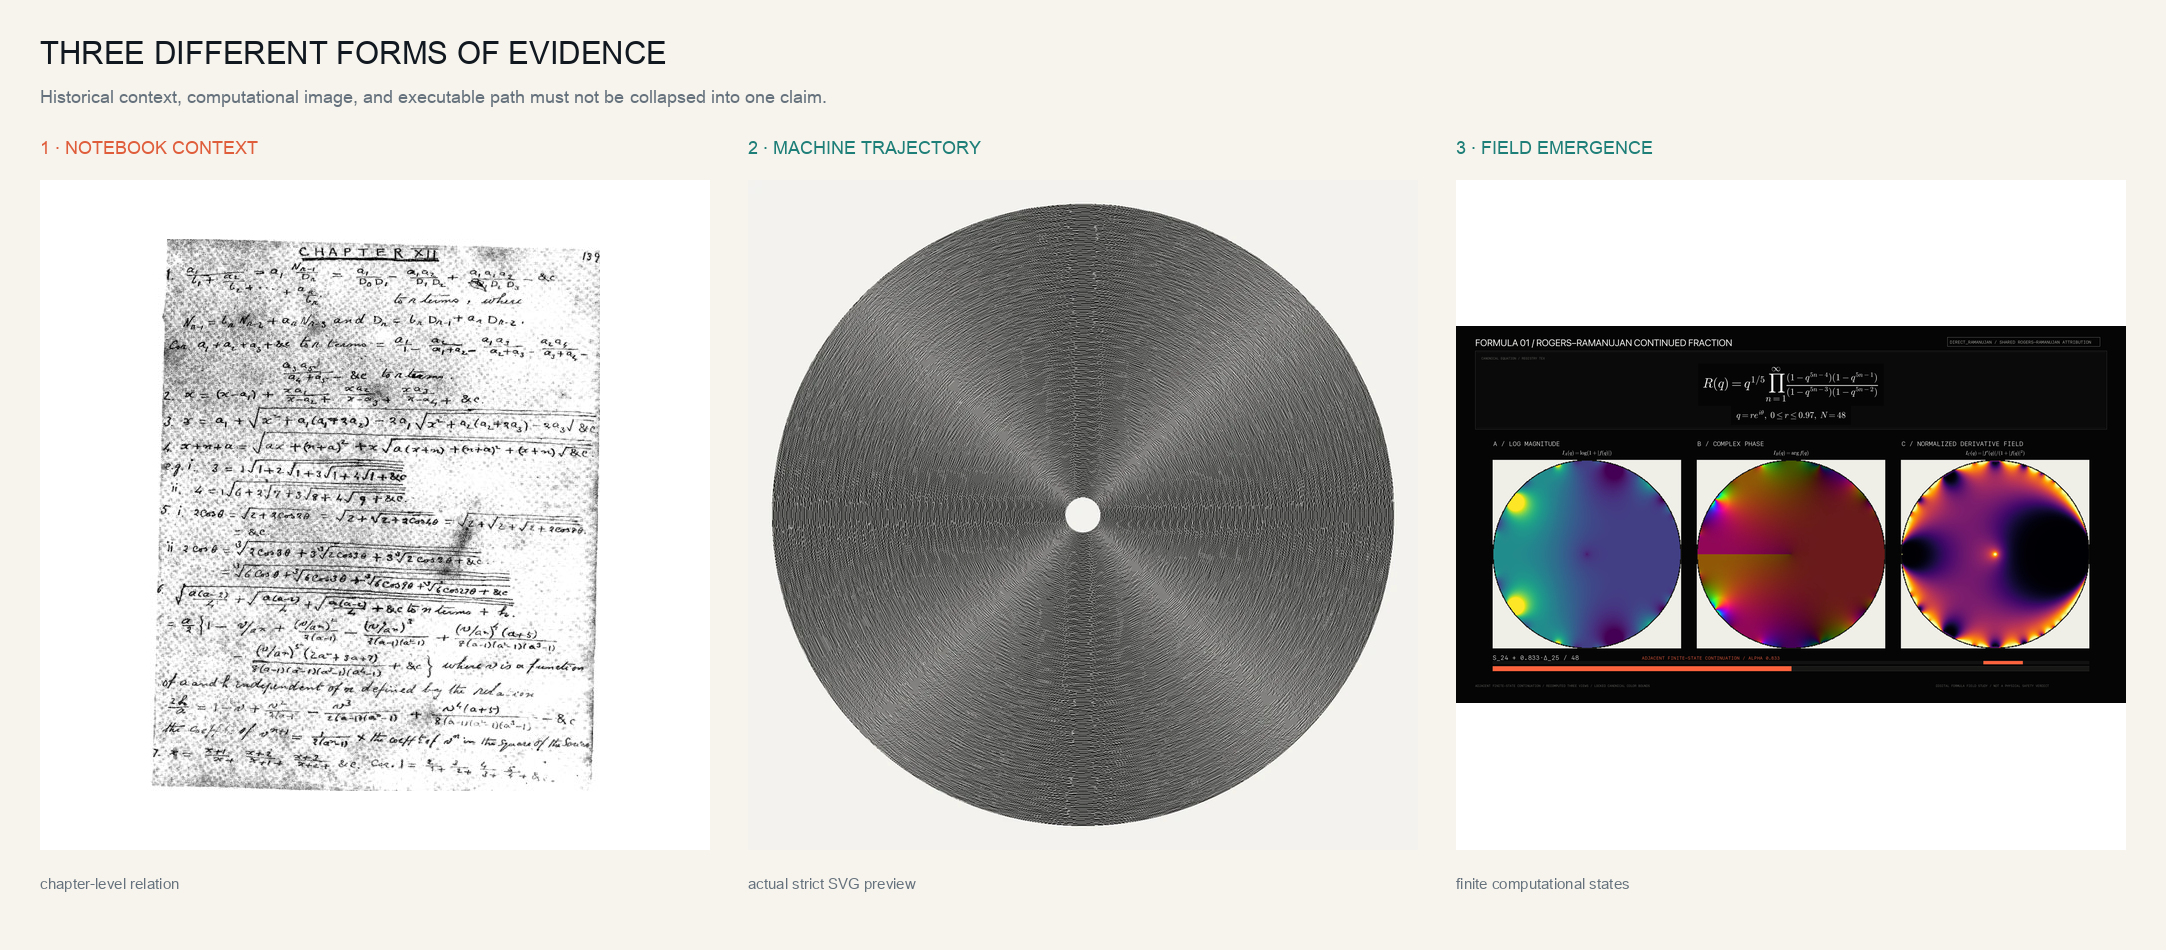
IMScのfacsimileは歴史的正本である [1]。しかし章題が関連することと、表示した一頁にAtlasの完全な式が存在することは同じではない。本プロジェクトではFormula 01にcontinued-fraction familyの章レベル対応を与え、04–10には主題的文脈を与えた。一方、Formula 02はLost Notebook文脈、Formula 03は主に公刊論文の文脈として扱い、通常Notebook I–IIIの頁へ無理に割り当てていない。
3. 関連研究と新規性境界
3.1 複素関数の可視化
複素関数 のgraphは実四次元を必要とするため、domain coloringやphase plotが発展した。Wegertは を単位円上の色へ写し、零点、極、位相流を読む方法を体系化した [7]。Reitebuchらはdomain coloringの実装と造形利用を整理している [9]。したがって、複素関数の位相を色で描くこと自体は本研究の新規性ではない。
Lowry-DudaとSakareassenはmodular formのmagnitudeを高さ、phaseを色として三次元terrainへ変換した [8]。モジュラー形式を美的対象として可視化することも先行する。本研究は、同じ式を三つの独立したscalar fieldとして保存し、それらをさらに一筆書き機械軌跡と時間制約へ接続する点で異なる。
3.2 toolpathを生成媒体として扱う研究
MohiteらはG-code、速度、堆積、retractionを表面生成の能動的要因として扱い、toolpathを単なる形状転送ではなく設計媒体へ変えた [10]。Magneらは単一連続B-splineを設計時に保証し、刺繍、engraving、wire bendingへの接続を論じた [11]。したがって、一筆書きやtoolpath-aware designも単独では新しくない。
本研究の差異は、数論的・q級数的な複素場を入力とし、極座標機構の半径と角度の連続運動へ変換し、実Plannerの速度・加速度制約から得たコンパイル時間を選定に戻す統合にある。
3.3 AIによる数学発見との違い
Ramanujan Machineは数値一致を探索して基本定数の連分数予想を生成する。著者ら自身が、数値一致は証明を提供せず、automated theorem provingと補完関係にあると明記する [12]。Daviesらは機械学習でパターンを見つけ、人間の直観と証明へ接続するworkflowを示した [13]。
本研究のAI利用は、未証明予想の大量生成を主目的としない。人工式は造形grammarによって明示的に構成される。AIはその後、対称性、射影、先頭係数、変換不変性を探索し、一般証明・厳密有限監査・実装数値監査へ分ける。つまり「式を当てるAI」よりも「式の主張可能範囲を狭く正確にするAI」として用いる。
3.4 限定的な負の検索結果
2026年9月1日、IMSc、Springer、Utrecht、NIST DLMF、Nature、Bridges Archive、Aalto University repository、arXivおよび一般Webを対象に検索した。この範囲では、次の五要素を一つの証拠連鎖として統合した先行例を確認できなかった。
- Ramanujan-linked q-seriesおよびmodular objects
- project-authored synthetic recomposition
- magnitude / phase / spherical derivativeの三場
- one-stroke polar inscription
- pinned production Plannerによる描画時間制約
これは世界初の証明ではない。検索範囲・索引語・収録漏れに依存するbounded negative evidenceである。公開・査読前にはMathSciNet、zbMATH Open、Google Scholar、Crossrefを追加確認する。
4. Formula Atlasの正本設計
4.1 六十式の帰属分類
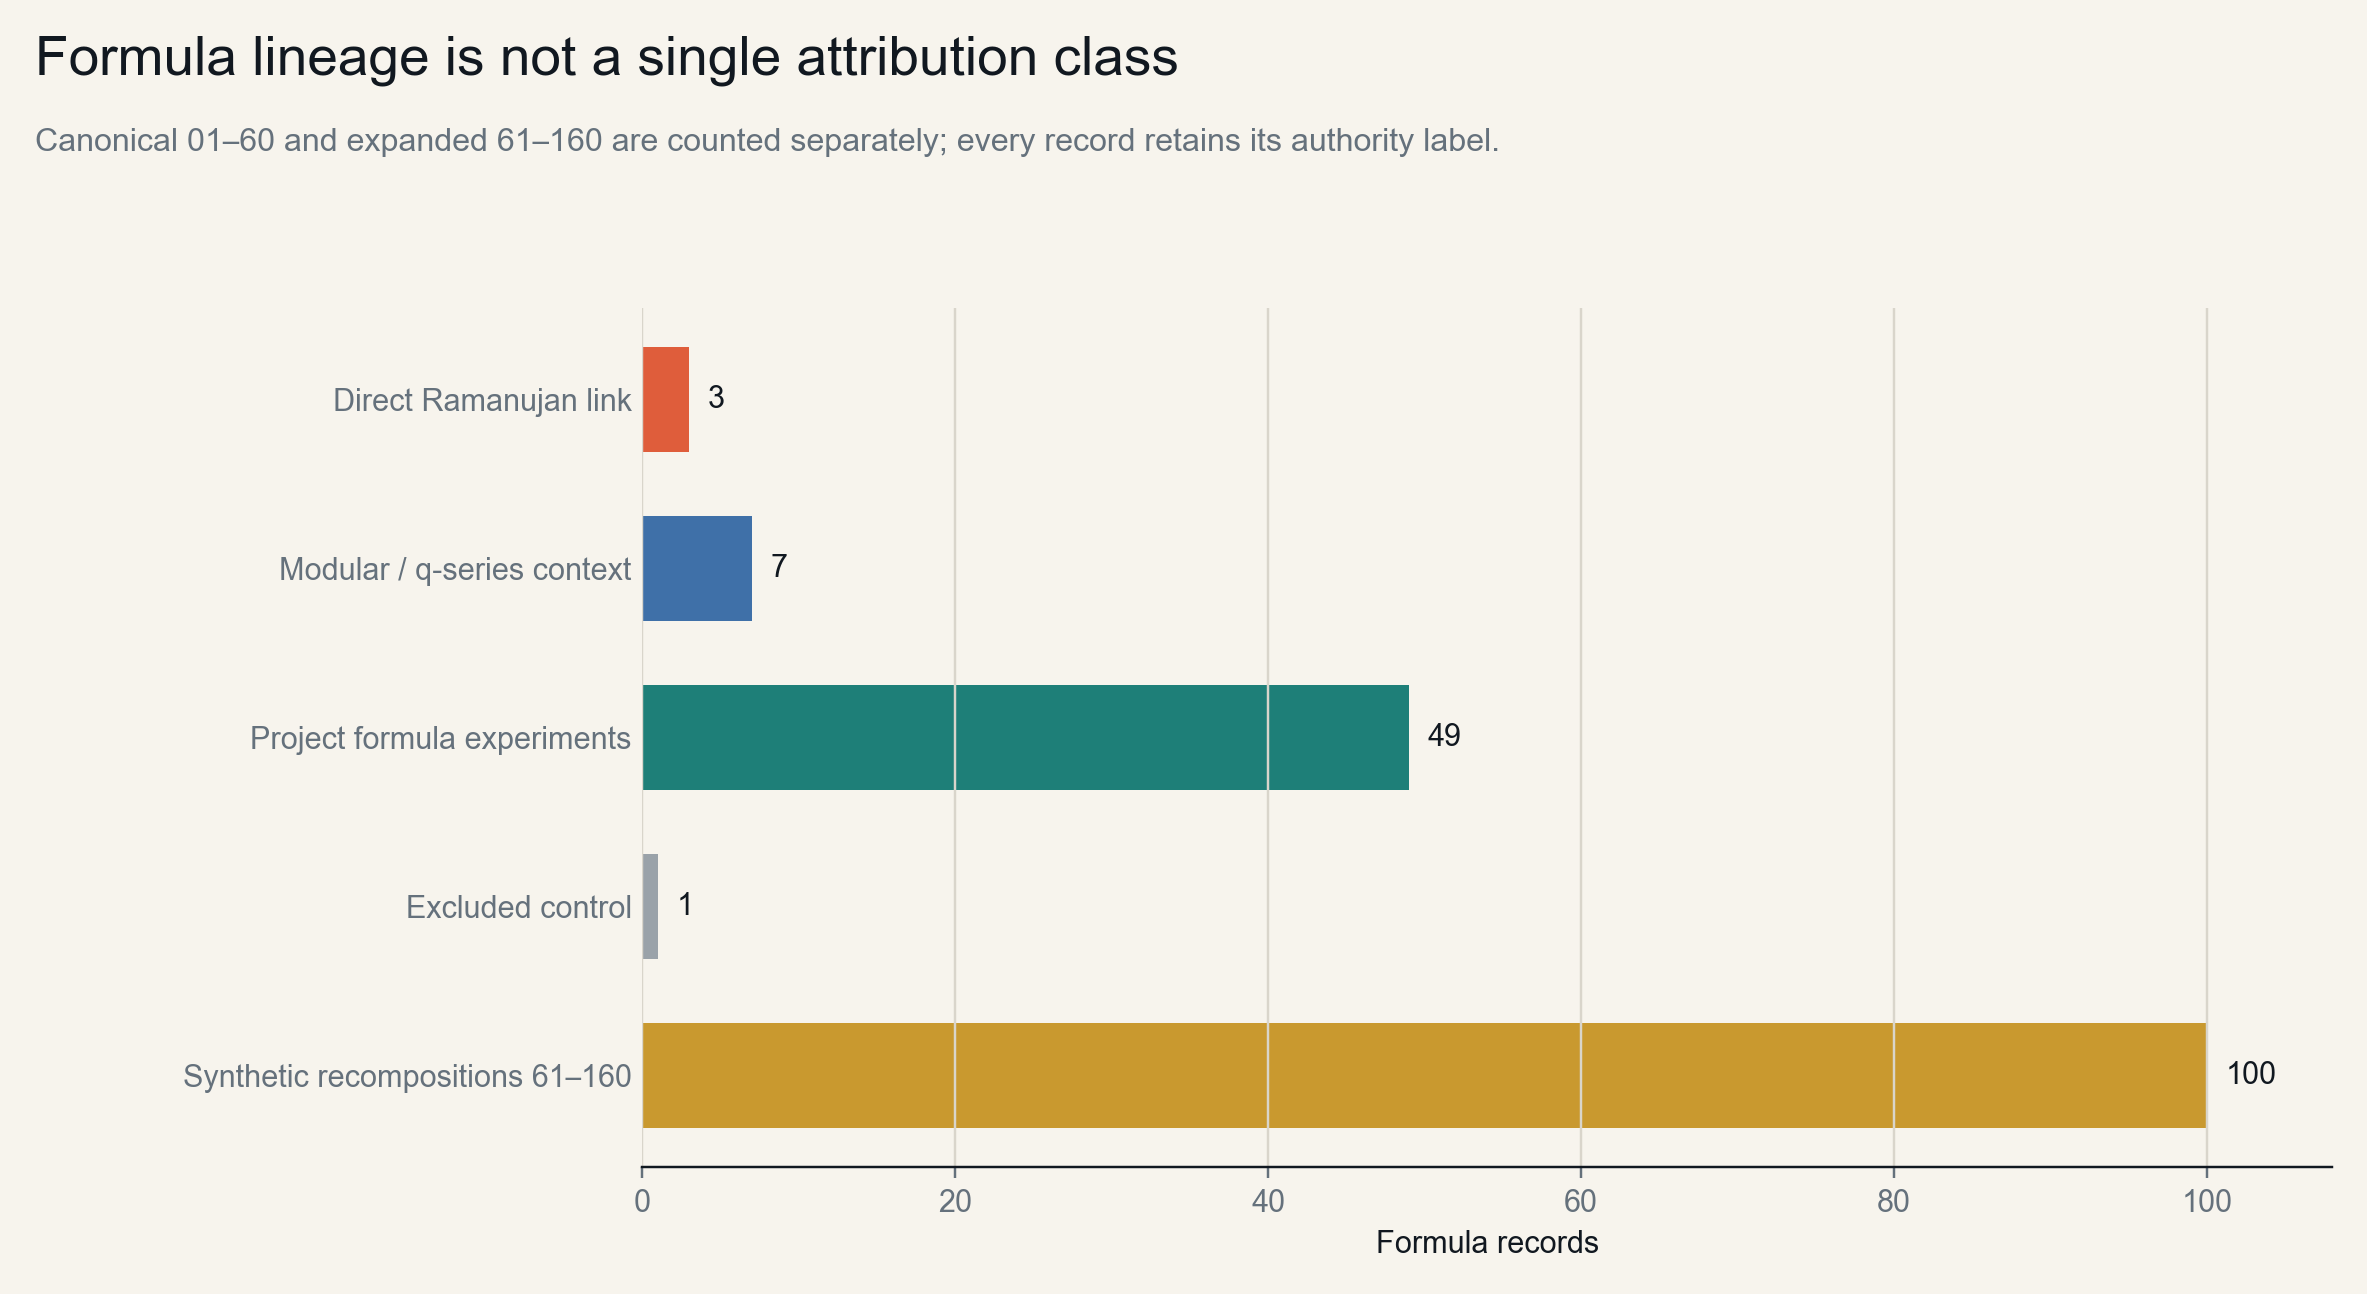
canonical corpusは六十式であり、帰属分類と番号範囲は次の通りである。
| authority | 件数 | Formula範囲 | 表示境界 |
|---|---|---|---|
direct_ramanujan | 3 | 01–03 | ラマヌジャン直接関連または共有帰属。式固有の注記を併記 |
modular_context | 7 | 04–10 | モジュラー形式・q級数の比較文脈。直接帰属ではない |
note_experiment | 49 | 11–17、19–60 | 本プロジェクトが構成した数式実験 |
excluded_control | 1 | 18 | 非Ramanujan対照。corpusの比較用control |
4.2 論理IDとartifact ID
模様の論理IDは formula number + formula id + view id で固定する。例は 21-cyclotomic-rr-braid-phase である。720 px画像、288 px scalar preview、2880 px master、SVG、CSV、WebP、映像は同じ論理パターンの別artifactであり、パターン数へ重複加算しない。
式の正本は data/formula-registry.json、数式から複素場と画像までの証跡は data/formula-manifest.json、百六十式の内部正本はexpanded registryである。全百六十式の系譜は本稿付属 formula-lineage.csv に保存した。
4.3 source of truthの階層
| 対象 | 正本 | 検証できること | 検証しないこと |
|---|---|---|---|
| 式・帰属 | formula registry | TeX、authority、evaluator、parameter | 数式史上の完全な優先権 |
| 複素場・画像 | formula manifest | grid、status、hash、画像identity | 無限級数の大域的真理 |
| synthetic 61–160 | expanded registry | 成分、変換、重み、相互作用 | Ramanujan本人の著作、新定理 |
| strict SVG | Time-Aware manifest | 寸法、path、点列、ゼロリフト | 材料加工安全性 |
| 固定production Planner/compiler | planner result + toolkit provenance | 指定profileでのcompiled motion time、GUI/source hash | setup、工具settle、operator、実機追従 |
| Notebook media | IMSc source + derivative hash | 使用画像の由来とbyte identity | 頁に式が完全一致すること |
5. 複素場から三つの観測へ
5.1 共通領域
各式は、式固有の のもとで
と置き、Cartesian raster上の各in-disc sampleで評価する。式によって 、有限項数、枝、pole、denominator guardが異なる。外部、定義域外、特異、非有限、clamped、ill-conditionedを同一の黒値へ潰さず、mask statusとして保存する。
5.2 A: 対数絶対値
絶対値は零点と成長を示すが、q積やモジュラー形式のdynamic rangeは大きい。 は単調性を保った圧縮であり、値の順序を反転しない。描画時には式ごとのrobust quantileで正規化するため、異なる画像の色値を無条件に同一物理量として比較してはならない。
5.3 B: 位相
位相はcyclic sinebowへ写し、明度を対数絶対値で補助する。meromorphic functionについて、閉曲線上の位相回転はargument principleを通じて零点と極の差に関係する。しかし本画像は有限格子、枝切り、mask、phase floorを含むため、画像上の色渦だけから零点の厳密個数を証明しない。
5.4 C: 正規化微分場
数学的なfieldはspherical derivative
であり、stored render scalarは である。生の と異なり、 が非常に大きい領域だけに支配されにくい。
ここには重要な不変性がある。 を満たす球面等長変換
に対し、 である。実際、 であり、
なので分子と分母の因子が消える。したがってC viewは、値域球面の回転で変わらない局所変化率を測る。ただし現renderの微分はCartesian gridの中心差分であり、解析微分または自動微分ではない。不変性は離散化誤差の範囲でのみ近似される。
6. 人工数学合成のgrammar
6.1 「合成方程式」の定義
synthetic formula 61–160は、既存式の画像を重ねただけではない。複素関数の成分を変換し、値の段階で加算・乗算する。一般形は
である。 はRogers–Ramanujan、Delta、partition、mock theta、Eisenstein、Möbius Lambert、Ramanujan sum、tau sparse seriesなどのatom、 は記録済み重みである。
6.2 変換の厳密な幾何
なら
したがって は角度を 倍し、半径を へ収縮する。円分回転は角度へ を加える。複素重みは値域で回転とscaleを与える。この三つを混同しないことが重要である。入力平面の回転、domainの多重被覆、値域の回転は異なる操作である。
6.3 積相互作用は係数畳み込みである
、 なら、
つまりinteraction termはランダムnoiseを足すのではなく、二つの係数列のCauchy convolutionを作る。和は新しい零点をcancellationによって作り得る。積は零点次数を加え、成分にpoleがあればそれを継承する。合成の複雑さは、定義を失った無作為性ではなく、追跡可能な周波数・尺度・係数混合から生じる。
6.4 61–110と111–160
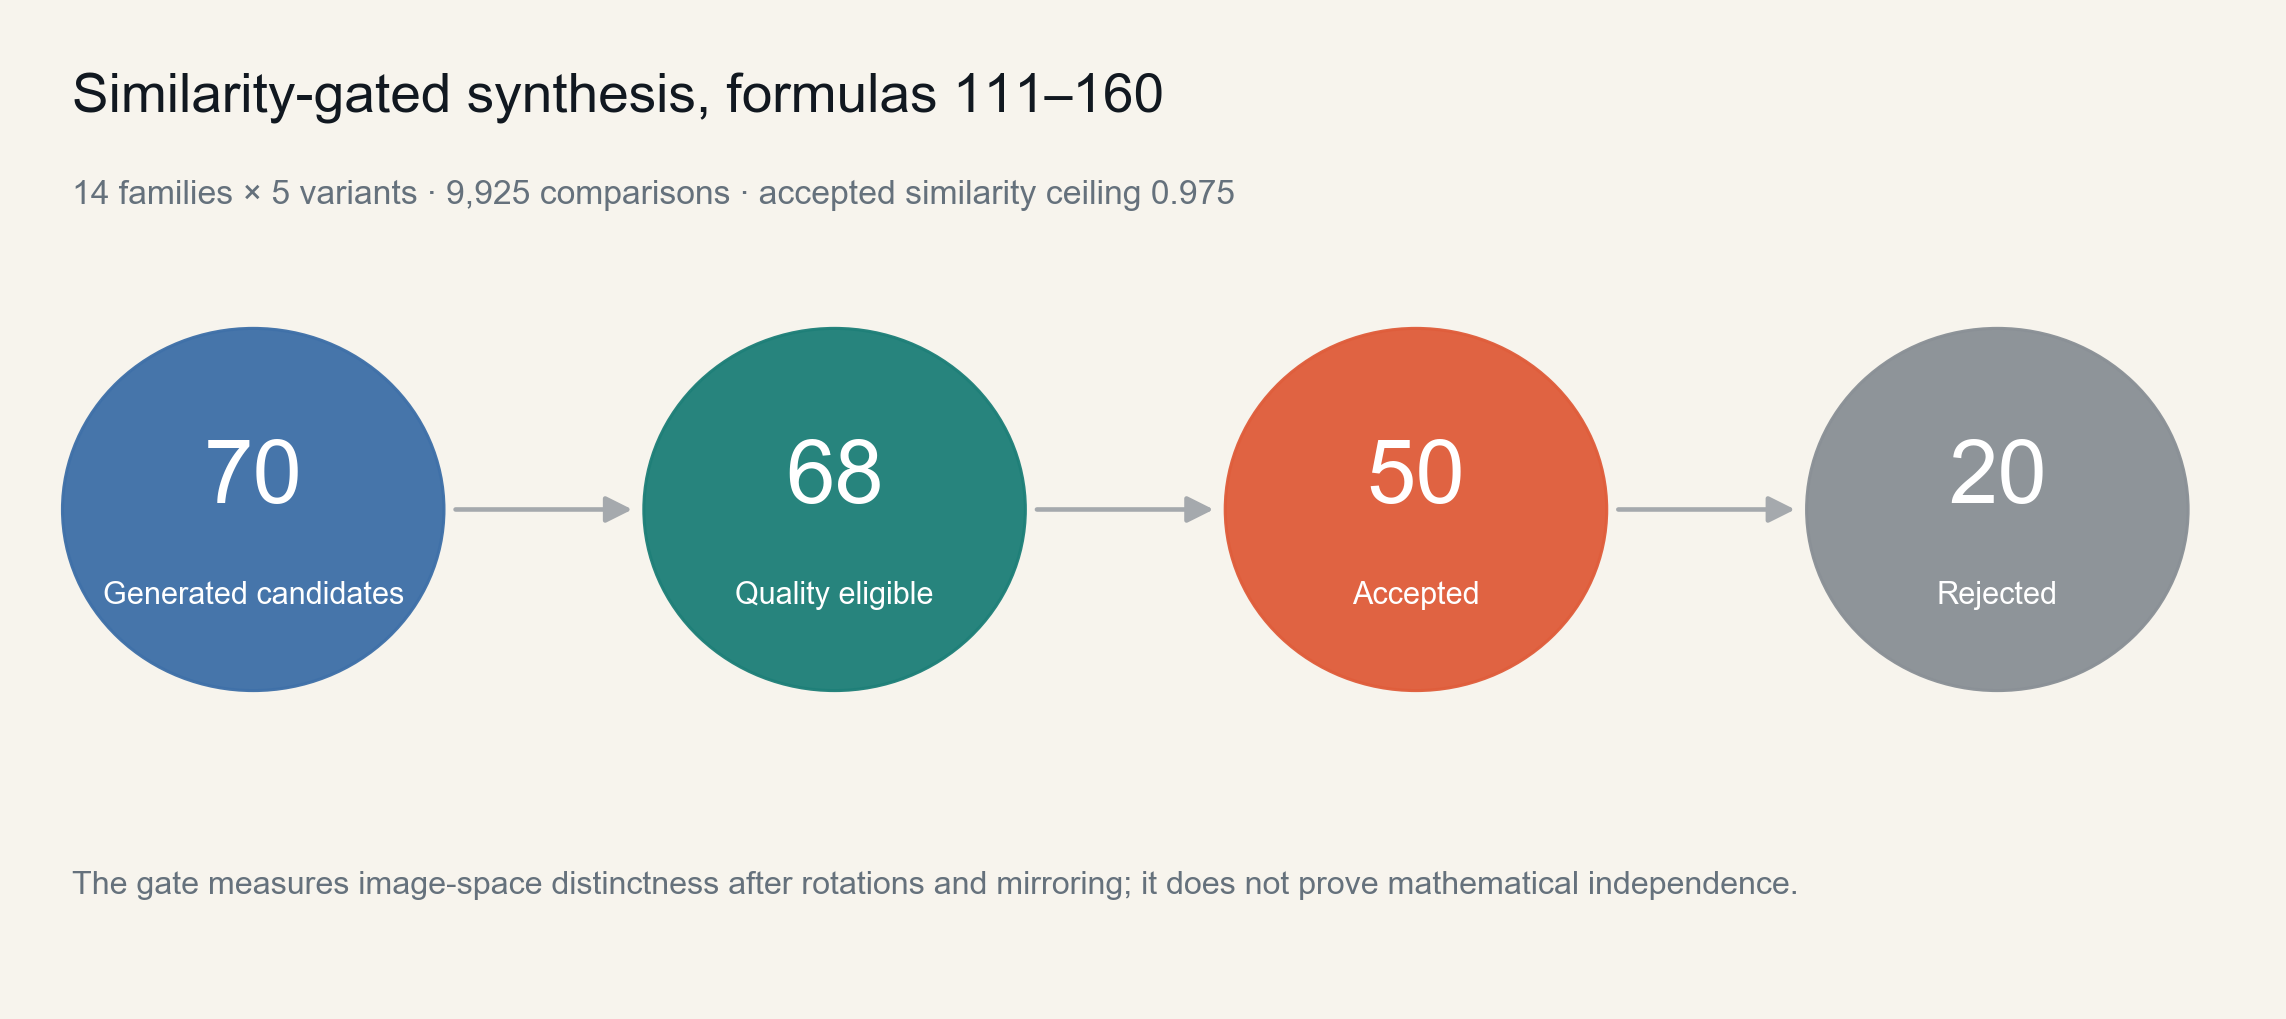
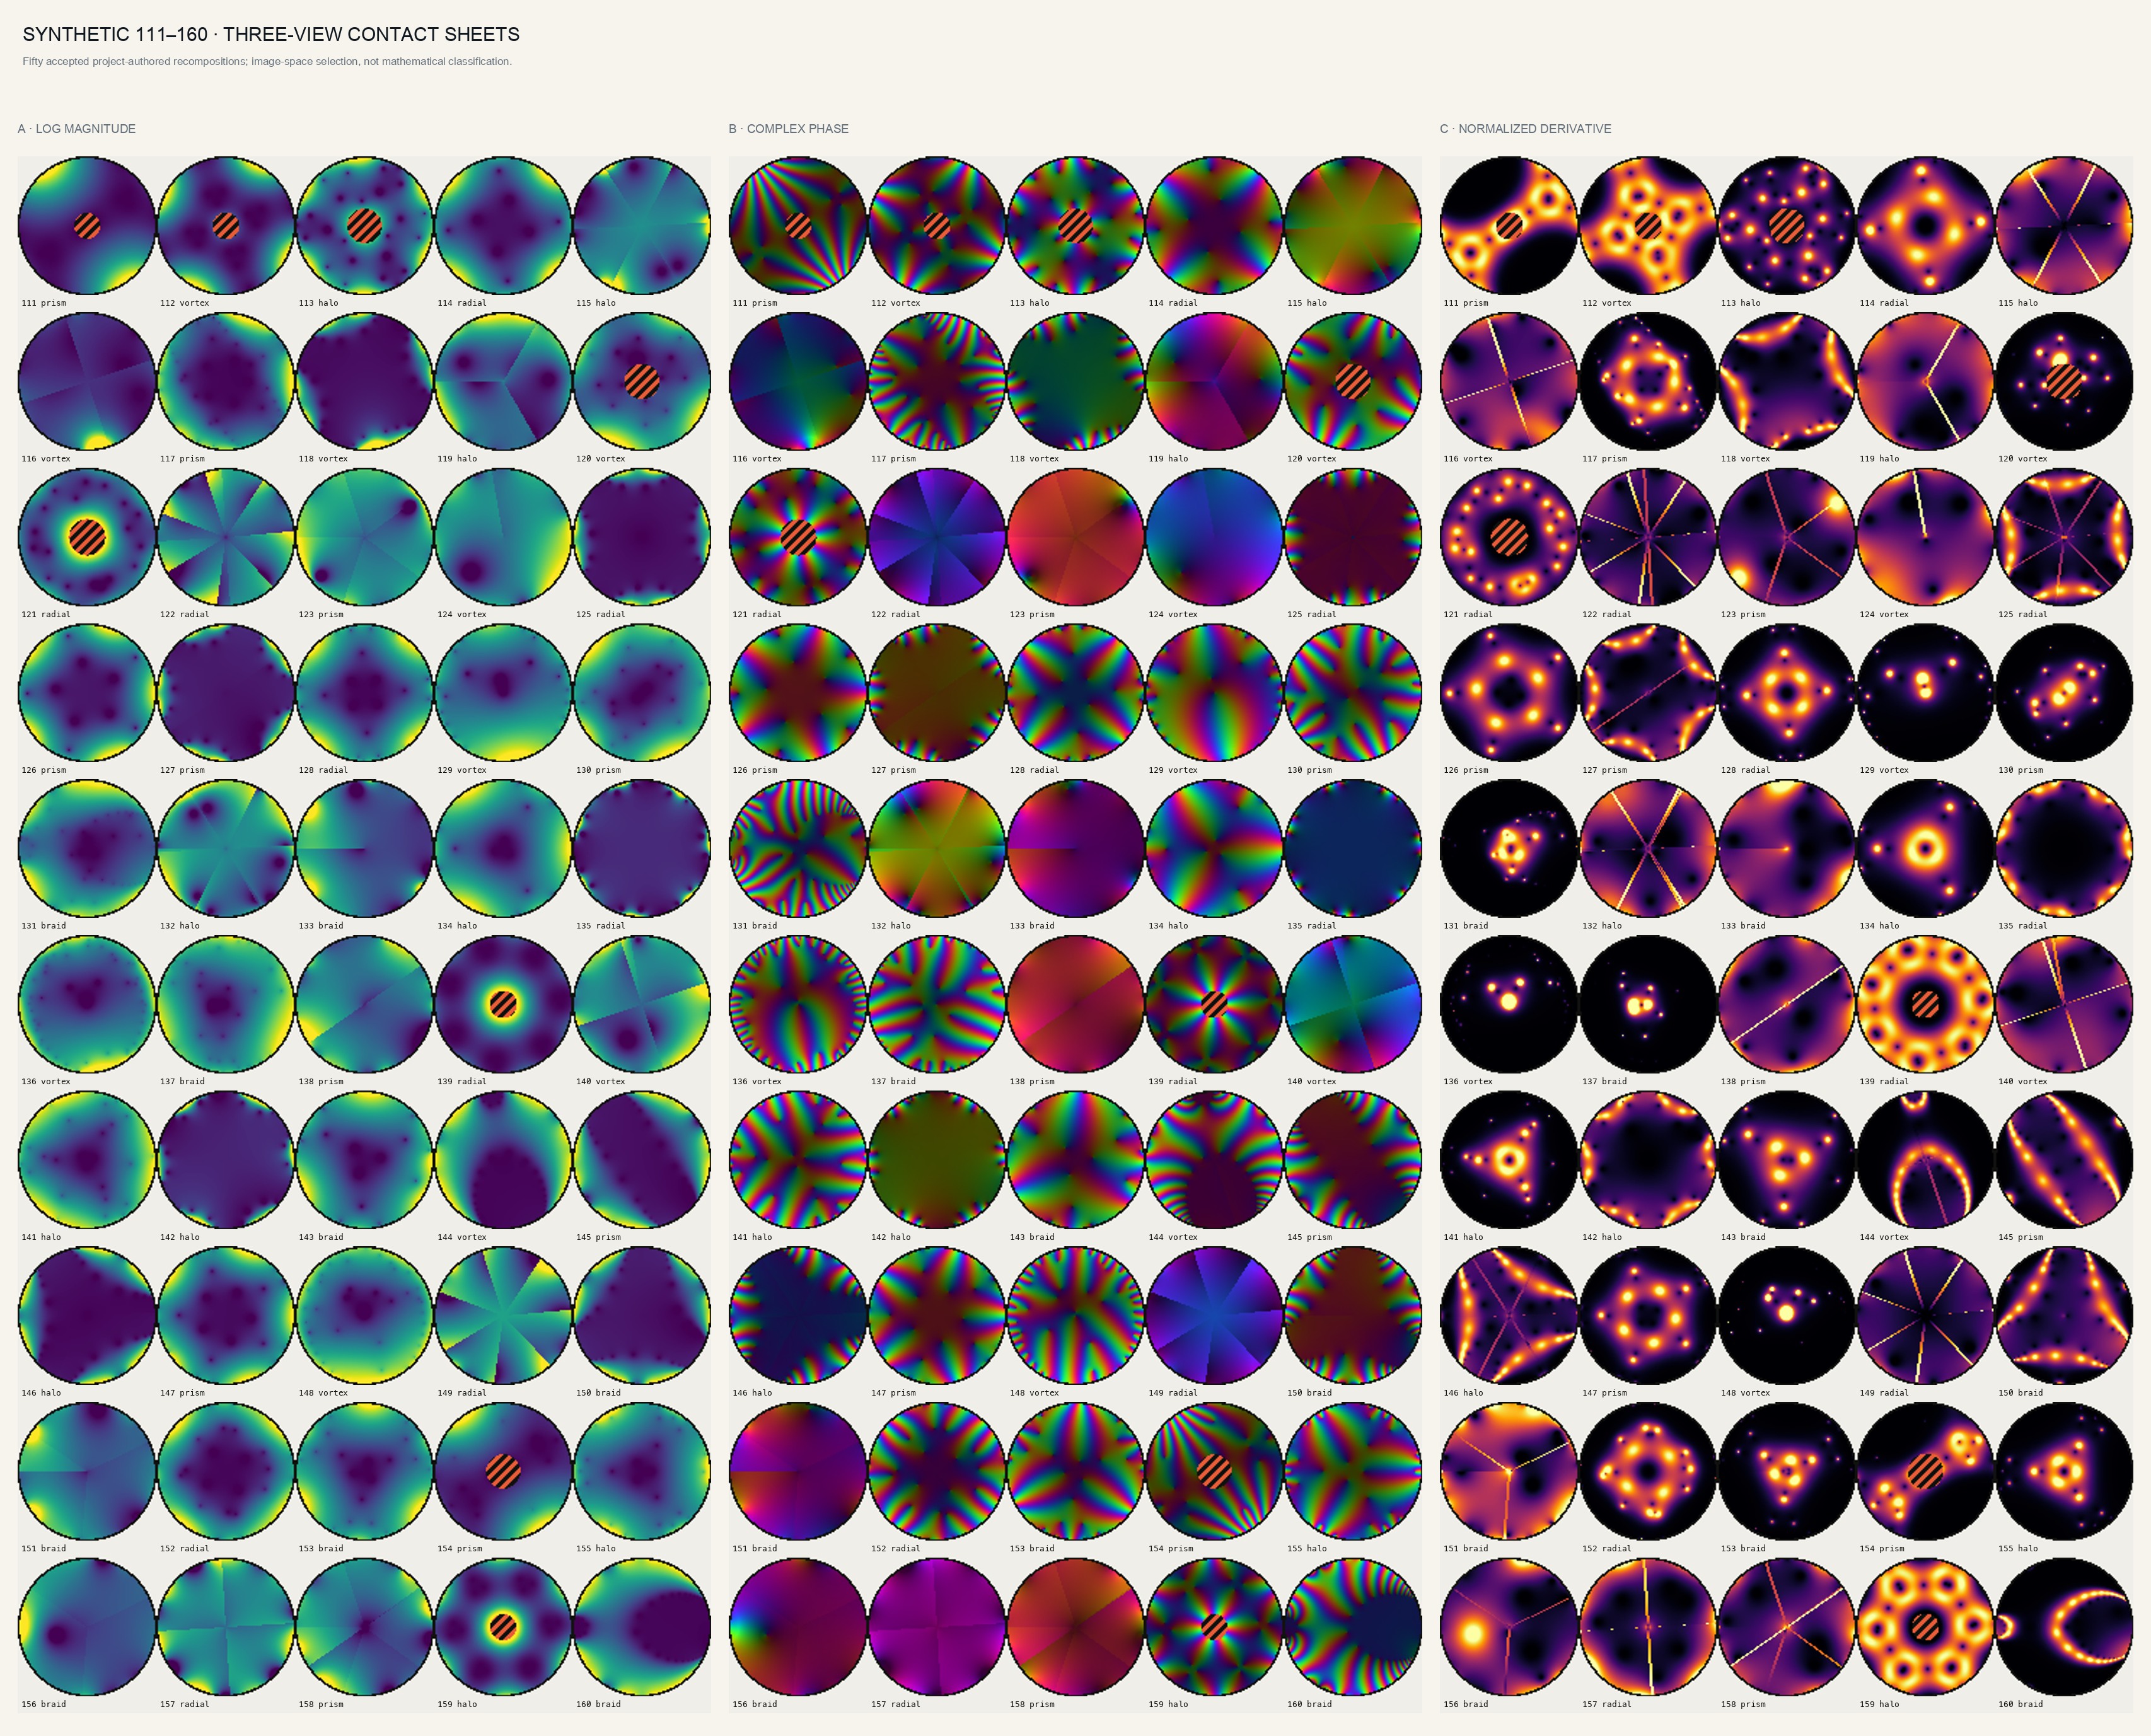
61–110は十family各五variantの五十式である。111–160は十四family各五variant、計七十候補から選ぶ。品質gate通過は六十八、採用五十、除外二十、選抜処理がキャッシュへ記録した一意な比較pairは9,925であった。内訳は、七十候補と既存百十式の7,700比較、farthest-first選抜中に初めて必要になった品質通過候補間の2,125比較、品質不通過二候補と最終採用五十式の100比較であり、 となる。similarity scoreはmagnitude 0.45、spherical derivative 0.35、cyclic phase 0.20を合成し、四回転とmirrorを含む八transformを探索する。採用上限は0.975である。
7. AI支援によって得た構造証明書
7.1 AIの役割と検証方式
AIはregistryと実装を読み、式の間にある群作用、尺度作用、先頭項cancellationを提案した。その後、一般式は紙面上の短いproof kernelへ還元し、有限級数はBigInt多項式演算で まで監査し、現行JavaScript評価器は決定的複素標本で数値検査した。
この方式はLean、Coq、Isabelleによるformal proofではない。したがって「AIが形式的に完全証明した」とは言わない。一方、自然言語の印象だけでもない。式、証明、コード、入力hash、出力JSONが対応し、第三者が反例探索と再計算を行える。
7.2 円分指標射影は係数剰余類を分離する
Status: PROVED. 以下の一般代数を有限多項式、または和を交換できる収束域で導出する。
、 とし、
を定義する。有限多項式、または和を交換できる収束域で、
最後の括弧は のとき1、それ以外で0である。したがってこれは視覚的な「回転重ね合わせ」以上のものであり、円分指標射影、すなわち巡回群 の指標射影である。
さらに
すなわち各射影演算子は冪等で、互いに直交し、全剰余類を足すと元のseriesを復元する。これはFormula 21・32・57を「複雑そうな平均」ではなく、同じ代数装置の三つの適用として理解させる。
Formula 21: Cyclotomic Rogers–Ramanujan Braid
の形式級数へ を適用するため、 まで生き残る指数は
である。
Formula 32: Mock-Theta Cyclotomic Projection
へ を適用するため、 までのsupportは に限定される。
Formula 57: Tau–Partition Cyclotomic Braid
の有限入力では、指数 だけが残る。係数に含まれる は変わらず、射影はsupportのみを選ぶ。
7.3 三視点に現れる対称性を証明する
Status: PROVED + NUMERIC. 一般式を導出し、現行評価器を決定的複素標本で数値検査する。
とすると、添字を一つshiftするだけで
を得る。したがって
さらに微分すると なので であり、
よってAとCは厳密なm回回転対称、Bは同じ回転で色相が 進む。Formula 21は七回、32は五回、57は十一回の巡回構造を持つ。現行エンジンを各六複素点で検査した最大相対誤差は、それぞれ 、、 であり、許容値 を満たした。
7.4 Formula 27のクロス比不変性
Status: PROVED + NUMERIC. クロス比の一般的不変性と、現行実装の数値witnessを分離して示す。
四点 のクロス比を
とする。非退化Möbius変換 に対し、
これをクロス比の四差へ代入すると、 と各denominatorが完全に相殺されるため
Formula 27は四つのscaleで得た 値の、値域内の相対配置だけを残す。数値監査では共通変換 前後の誤差は だった。ただし、これは四つの値への共通Möbius変換に対する不変性であり、 または に関するmodular invarianceの主張ではない。
7.5 Formula 22は対数微分差を測る
Status: PROVED. 非零領域で成立する代数的恒等式として示す。
の領域では
したがってこのWronskianは、mock thetaとDeltaの値を単に混ぜるのではなく、二つの相対成長率が一致する場所で零になる。零線は「二つの関数が同じ値を持つ場所」ではなく、「対数微分が一致する場所」を示す。この意味は画像からだけでは判別できない。
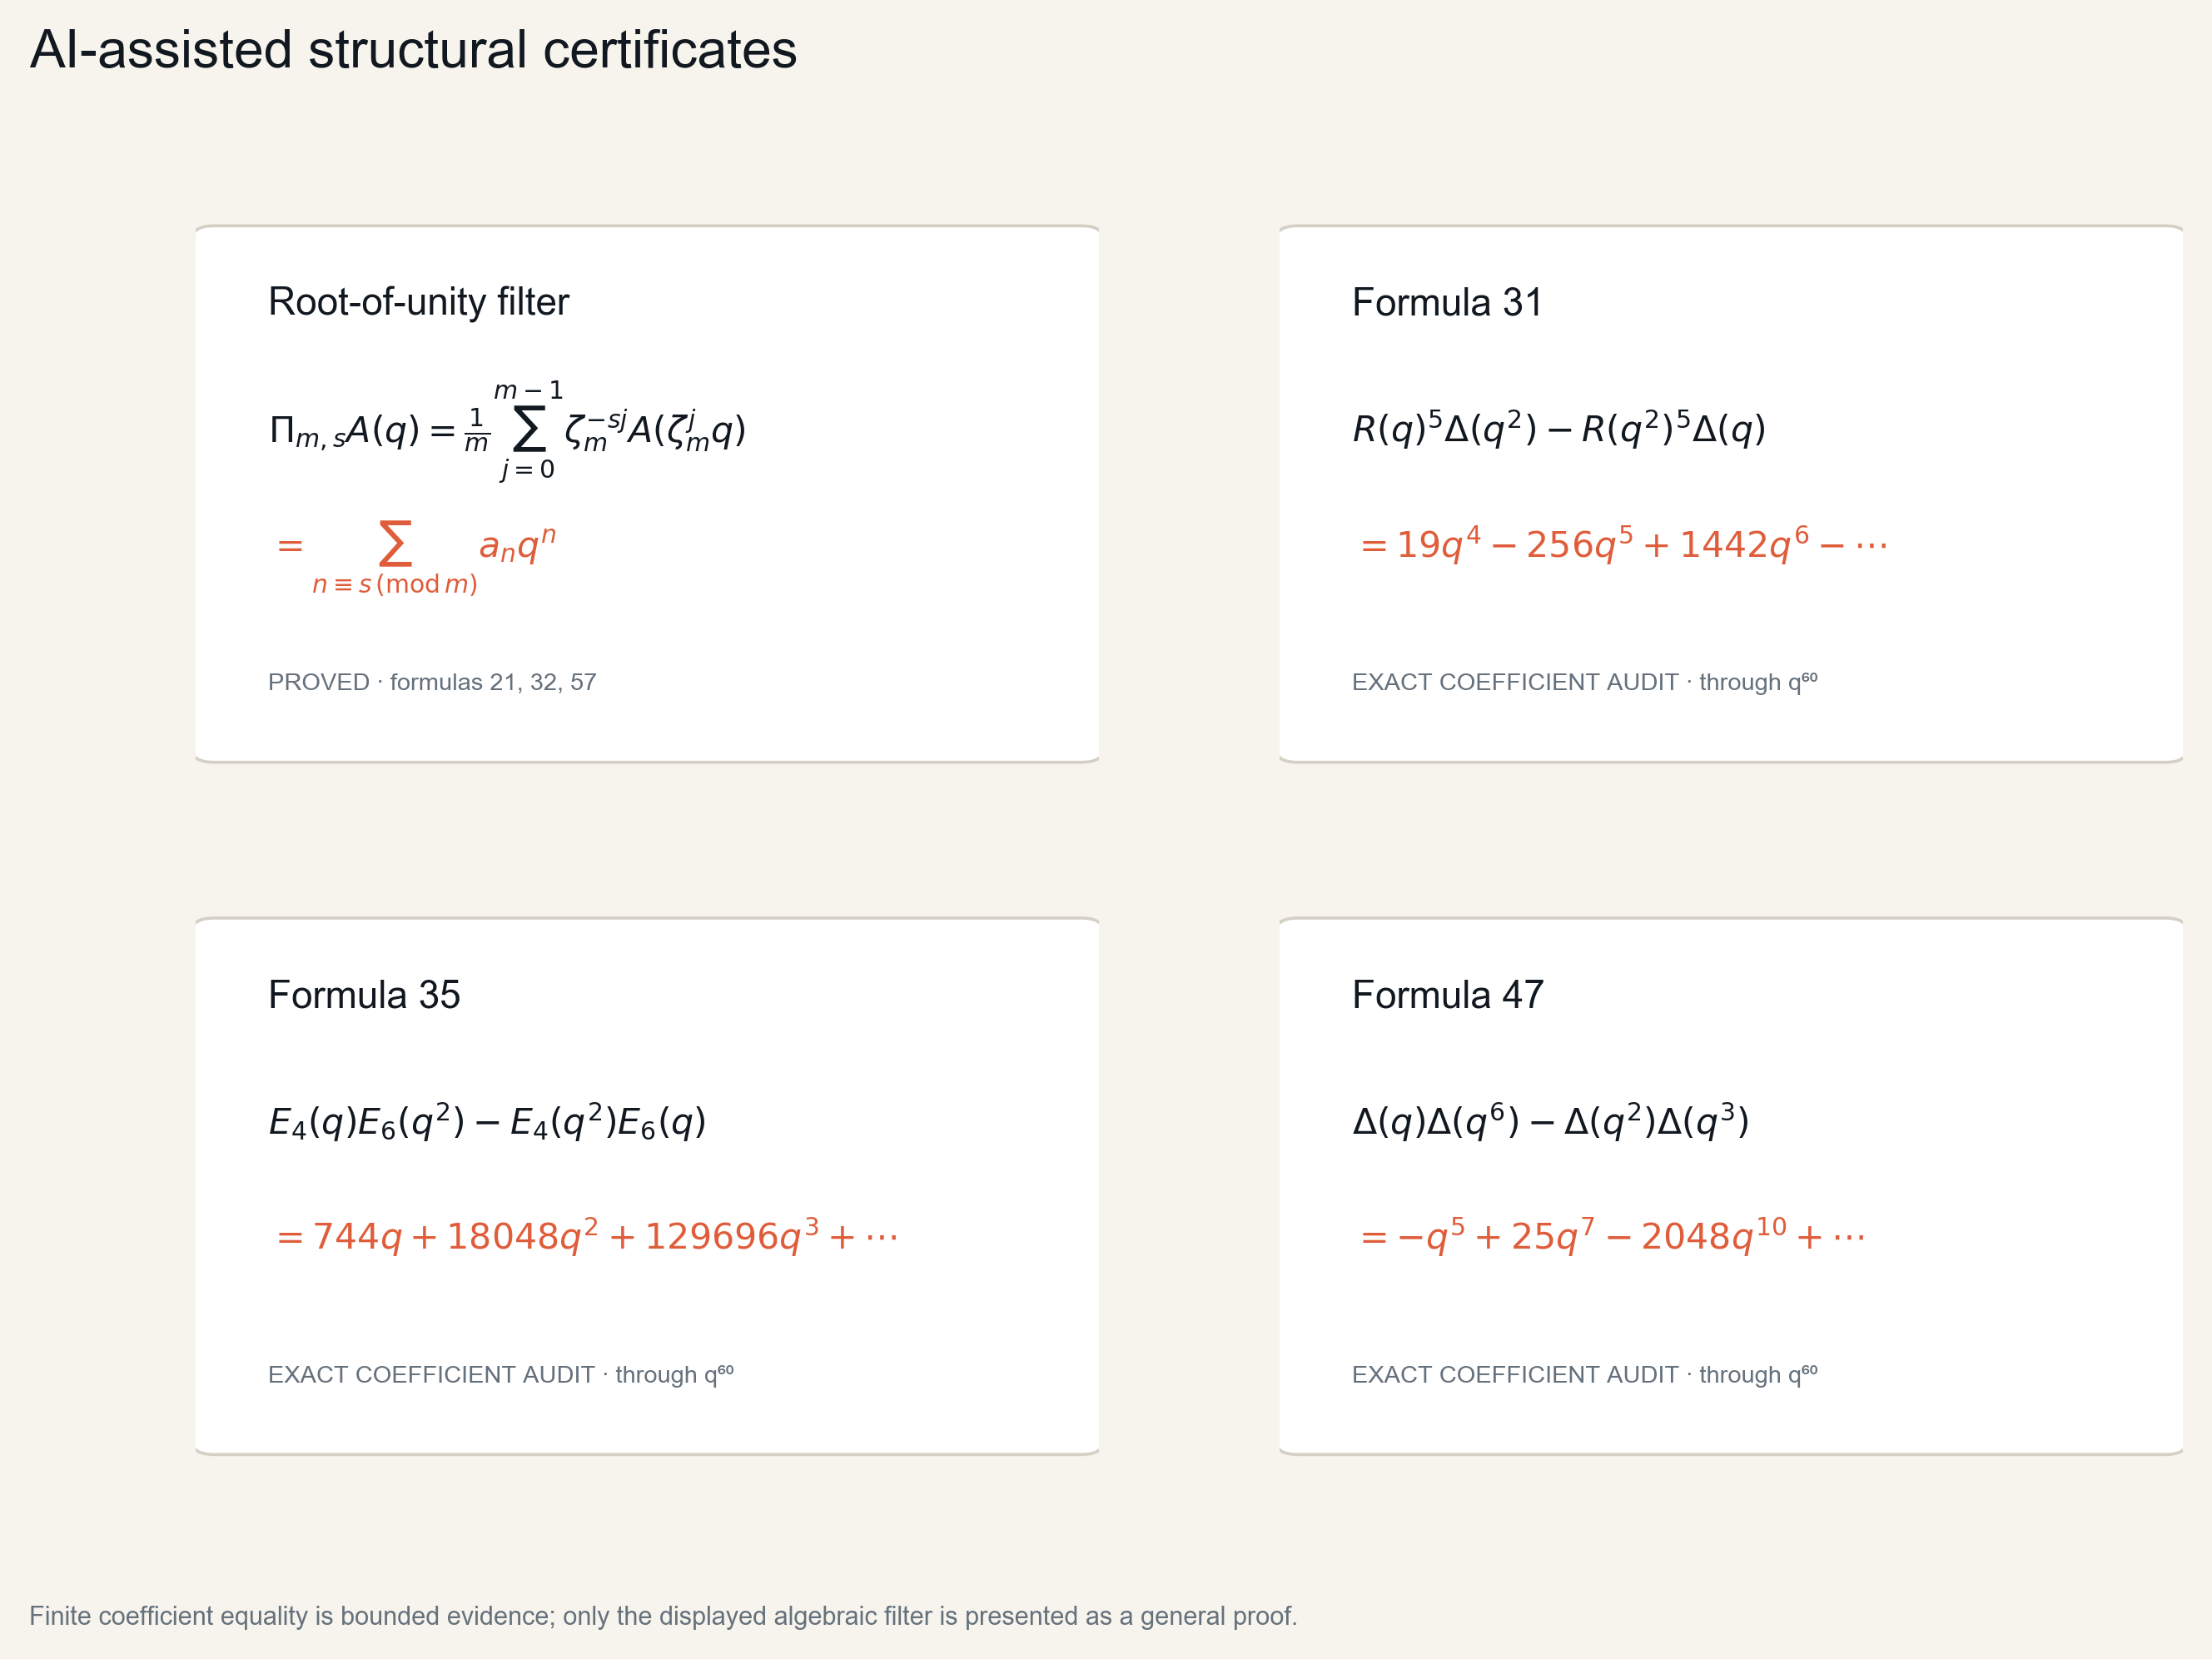
7.6 尺度差から現れる厳密な先頭係数
Status: EXACT. 以下はBigInt形式級数による までの厳密有限監査であり、未知の無限恒等式の証明ではない。
Formula 31は二つのscaleを反対称に組み合わせる。
と はともに先頭が なので、二項はいずれも から始まり、その次数は相殺される。BigInt形式級数監査で
を得た。最低次数が3から4へ上がることは、人工的な尺度行列式が共有先頭成分を除去した証拠である。
Formula 35はEisenstein seriesの尺度交換子である。
、 であり、 scaleには一次項がない。したがって先頭係数は である。
Formula 47はDeltaの1・2・3・6倍scaleを行列式状に配置する。
は から、 は から始まるので、
これらの係数列は数学的重要性を自動的に意味しない。しかし、有限次数の監査範囲では、模様の低次構造が任意noiseではなく、尺度差と既知seriesの係数相殺から生じることを示す。
7.7 「AIが正しい」の運用定義
本研究でAIが採用を勧めた数学は、次の全条件を満たす場合に限り本文へ入れた。
- 対象式がregistryのTeXとevaluatorへ結びつく。
- 一般主張には短い代数的proof kernelがある。
- 有限計算は整数係数または明示精度で再実行できる。
- 実装主張は現行engineへの数値testを持つ。
- 反例が出た場合に主張を撤回できる。
- 歴史的帰属、新定理、画像観察を混同しない。
人間の理解可能性は採否条件ではないが、検証可能性は必須条件である。「AIだけが理解している」という状態ではなく、「AIが先に構造を提案し、人間または別の機械が後から検査できる」状態を目標にする。
8. 画像生成と有限計算状態アニメーション
8.1 canonical still image
canonical imageは288×288 complex fieldを評価し、720×720 RGBAへrenderする。三視点180枚の各recordには、real・imaginary・mask・scalarのSHA-256、status count、normalization、witness sampleを保存する。高解像度masterは1,152×1,152 fieldをfresh evaluationし、2,880×2,880へrenderするため、720px画像のupscaleではない。
8.2 無限級数を「無限まで再生」しない
有限計算状態アニメーションの現行版(制作内部名: V5)は、 から文字通り無限大まで走査するものではない。各式のevaluatorが定義する有限状態 を計算し、隣接状態間を
としてcomplex field上で連続化する。その後、同じ からA・B・Cを同期生成する。整数 のendpointは実際の有限計算状態であるが、 は視覚的連続化であり、非整数項数のpartial sumではない。 は形式的目標として表示しても、映像が無限を完遂したとは言わない。
8.3 じっくり現れる速度
全Formulaを同一秒数へ強制すると、収束の速い式は停止して見え、遅い式は急ぎすぎる。V5では式ごとの有効state数と変化量に応じて尺を変え、各transitionに知覚可能な滞在時間を与えた。これは数学的時間ではなく、有限計算stateを観察する編集時間である。
8.4 Notebook introductionとprogress-90映像
Notebook関係がある八Formulaでは、本編前に五秒hold・三秒fade-outの章文脈cardを置いた。さらに機械軌跡の進捗90%付近を中心とする一分映像を作り、拡大軌跡、全体軌跡、復元率、特徴量、formula、authorityを同一16:9画面へ配置した。Formula 21にはPROJECT FORMULAを表示し、Ramanujan本人の式と誤認させない。
9. 極座標一筆書きへの変換
9.1 物理仕様
小円盤版の固定条件は次である。
| 項目 | 値 |
|---|---|
| 円盤直径 | 301.6 mm |
| 描画外円 | 直径280 mm / 半径140 mm |
| 描画内円 | 直径16 mm / 半径8 mm |
| 描画領域 | mm の環状範囲 |
| nominal line width | 0.2 mm |
| path contract | 一つの連続path / zero lift |
9.2 rasterを輪郭抽出しない
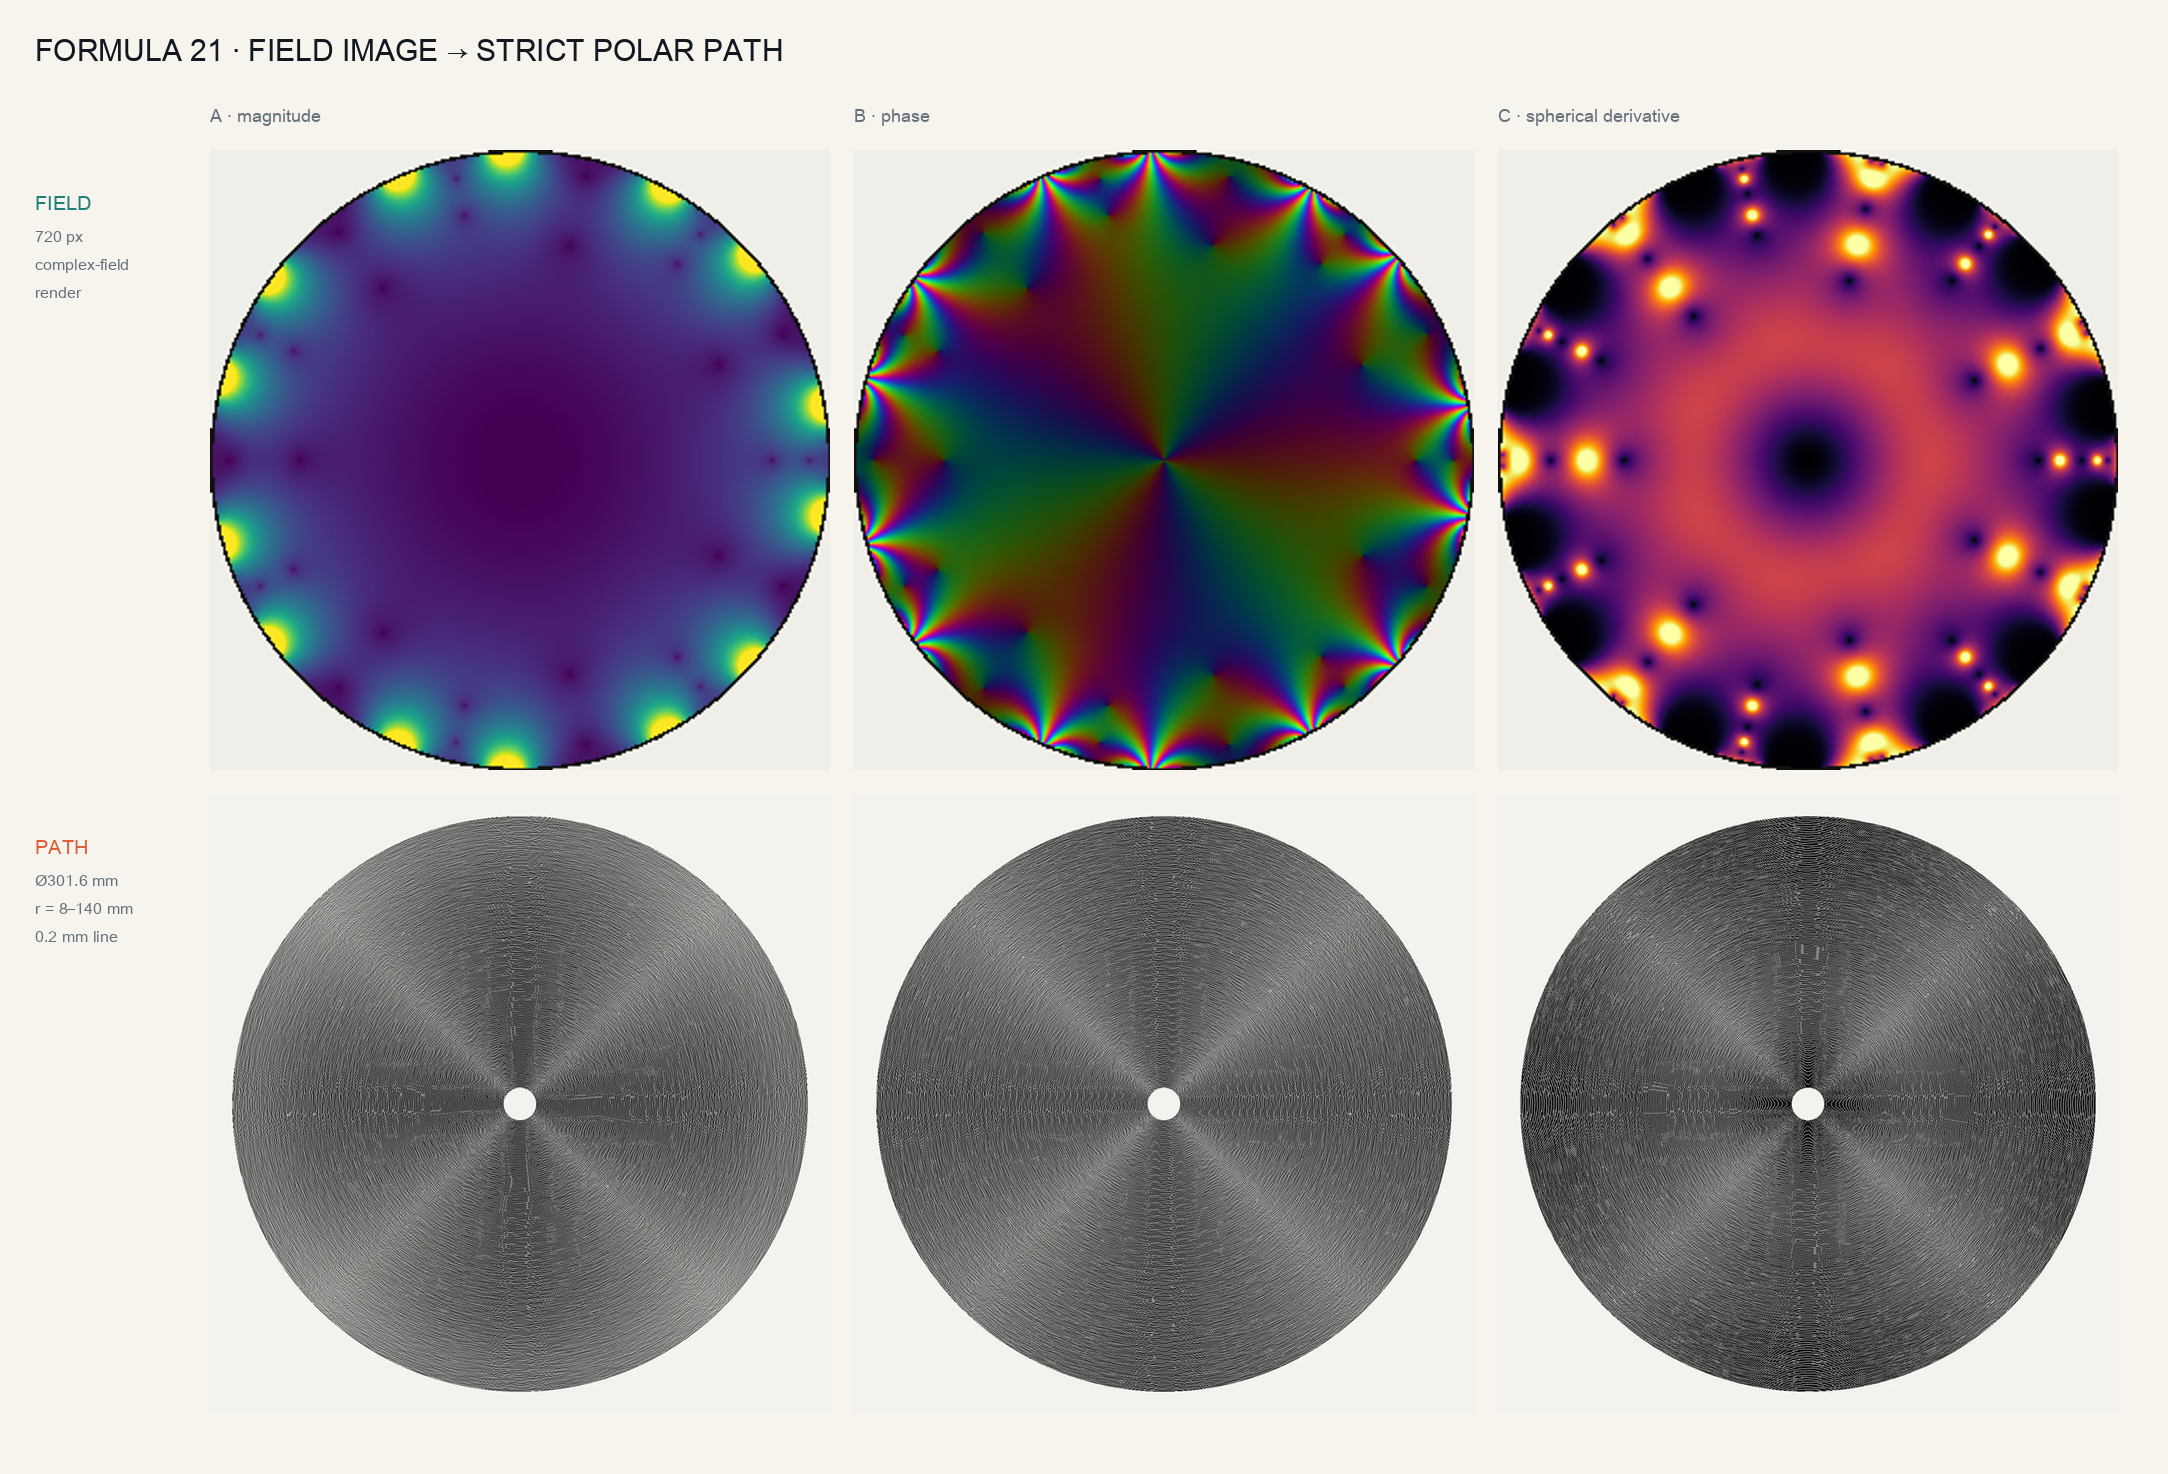
時間制約を組み込んだ一筆書き変換(制作内部名: Time-Aware V3)は、source scalar fieldを単純にthresholdして等高線へ変えない。monotonic spiralの局所pitchへscalarを写し、周回密度によって画像の濃淡と構造を再構成する。連続する角度に沿って半径が進むため、一本のpolylineとして実行順序が確定する。
この変換の目的関数は、元画像とのpixel similarityだけではない。局所pitch、最大chord、内外境界、点数、path length、estimated timeを同時に制約する。五枚重ねる旧戦略から、1・2・3 layerを中心に時間を抑える戦略へ移行し、必要な場合のみ5-layer候補を残した。
9.3 固定production Planner/compilerを同定する
本稿で「固定Planner」と呼ぶものは、2026年8月26日に受領したユーザー提供のproduction Planner/compiler kitであり、Python package名は tools.plotter_gui、GUI versionは0.87.0である。時間計測器のSHA-256は c2139c03a9f9ae4e538c4c2760b5dff226bbefa56da6759e38a026f551f4d35b、主要四source fileのhashは付属provenance JSONと各Planner結果に保存する。このkitは本稿の公開bundleへ同梱しておらず、一般公開の入手先も設定していないため、第三者の完全再実行には同一kitまたはsource hashが一致する実装が別途必要である。
初期選抜用のscreening estimatorは、path・半径軸・角度軸から得たkinematic lower boundの最大値へ安全係数3を掛ける保守的近似であり、加速度、半径反転、controller blockなどを十分表さない。最終値には上記の固定Planner/compilerを使う。HIGH profileの主要値は、job feed 50 mm/s、theta draw maximum 180 degree/s、radial draw maximum 37.5 mm/s、theta acceleration 100 degree/s²、radial acceleration 266.667 mm/s²である。各SVGをPlanner archiveへcompileし、compiled_execution_duration_s を正本時間とした。
Status: OBSERVED. 結果は、このPlanner source、profile、入力SVGに限定されたartifact事実である。百八十件すべて五時間未満で、failure 0だった。
| 統計 | compiled duration |
|---|---|
| minimum | 1:02:05.832611 |
| median | 1:14:01.385677 |
| mean | 1.282273 h |
| 95th percentile | 1:30:35.253188 |
| maximum | 1:36:20.497923 |
view別平均はA 1.143376 h、B 1.238964 h、C 1.464477 hであり、normalized derivative pathが最長になりやすい。全体のcompiled average speed平均は49.185 mm/sであった。
9.4 machine-readyではない
Planner PASSは、指定SVGと指定Planner source hashに対するデジタル運動計画の証拠である。次は含まない。
- move-to-start、initial tool-down、final tool-up
- tool action settle time、production boundary dwell
- operator stop/resume overlap
- tool径、材料硬度、runout、固定方法
- controller tracking error、thermal drift、surface flatness
- swept-tool collision、加工後強度、責任者承認
したがって physicalStatus=uncalibrated、machineReady=false を維持する。
10. 結果
10.1 生成された集合
| 集合 | Formula | view | logical patterns | 主な状態 |
|---|---|---|---|---|
| Canonical Atlas | 60 | 3 | 180 | 720 px tracked、2880 px local master |
| Expanded 110 | 110 | 3 | 330 | 320 px / 2880 px verified local |
| Expanded 160 | 160 | 3 | 480 | 320 px verified local |
| Time-Aware 301.6 mm | 60 | 3 | 180 SVG | official Planner 180/180 under 5 h |
| V5 finite-state movies | 60 | 3 synchronized | 60 clips | finite states + continuous visual interpolation |
最大集合は百六十式・四百八十論理パターンである。解像度違い、SVG、動画を別パターンとして水増ししない。
10.2 数学監査
- EXACT: を までBigInt exact PASS。
- EXACT: を までBigInt exact PASS。
- NUMERIC: Formula 21・32・57のcyclotomic equivarianceを各六点、failure 0、最大相対誤差 でPASS。
- NUMERIC: Formula 27の共通Möbius変換不変性を絶対誤差 でPASS。
- EXACT: Formula 31・35・47の先頭係数と までの系列をmachine-readable JSONへ保存。
10.3 similarity selection
Status: OBSERVED. 111–160は七十候補中、品質通過六十八、採用五十、除外二十である。除外理由はlow valid ratio 2、near duplicate 2、lower novelty 16。採用後に既存110との5,500比較、新規相互の1,225比較を再検証し、exact duplicateはなかった。最も近い採用pairはFormula 160と96の0.902691で、採用上限0.975未満だった。
ここでの「novelty」は画像descriptor上の相対距離であり、数学上の独立性・非同型性・新定理を意味しない。
10.4 可視化が明らかにしたもの
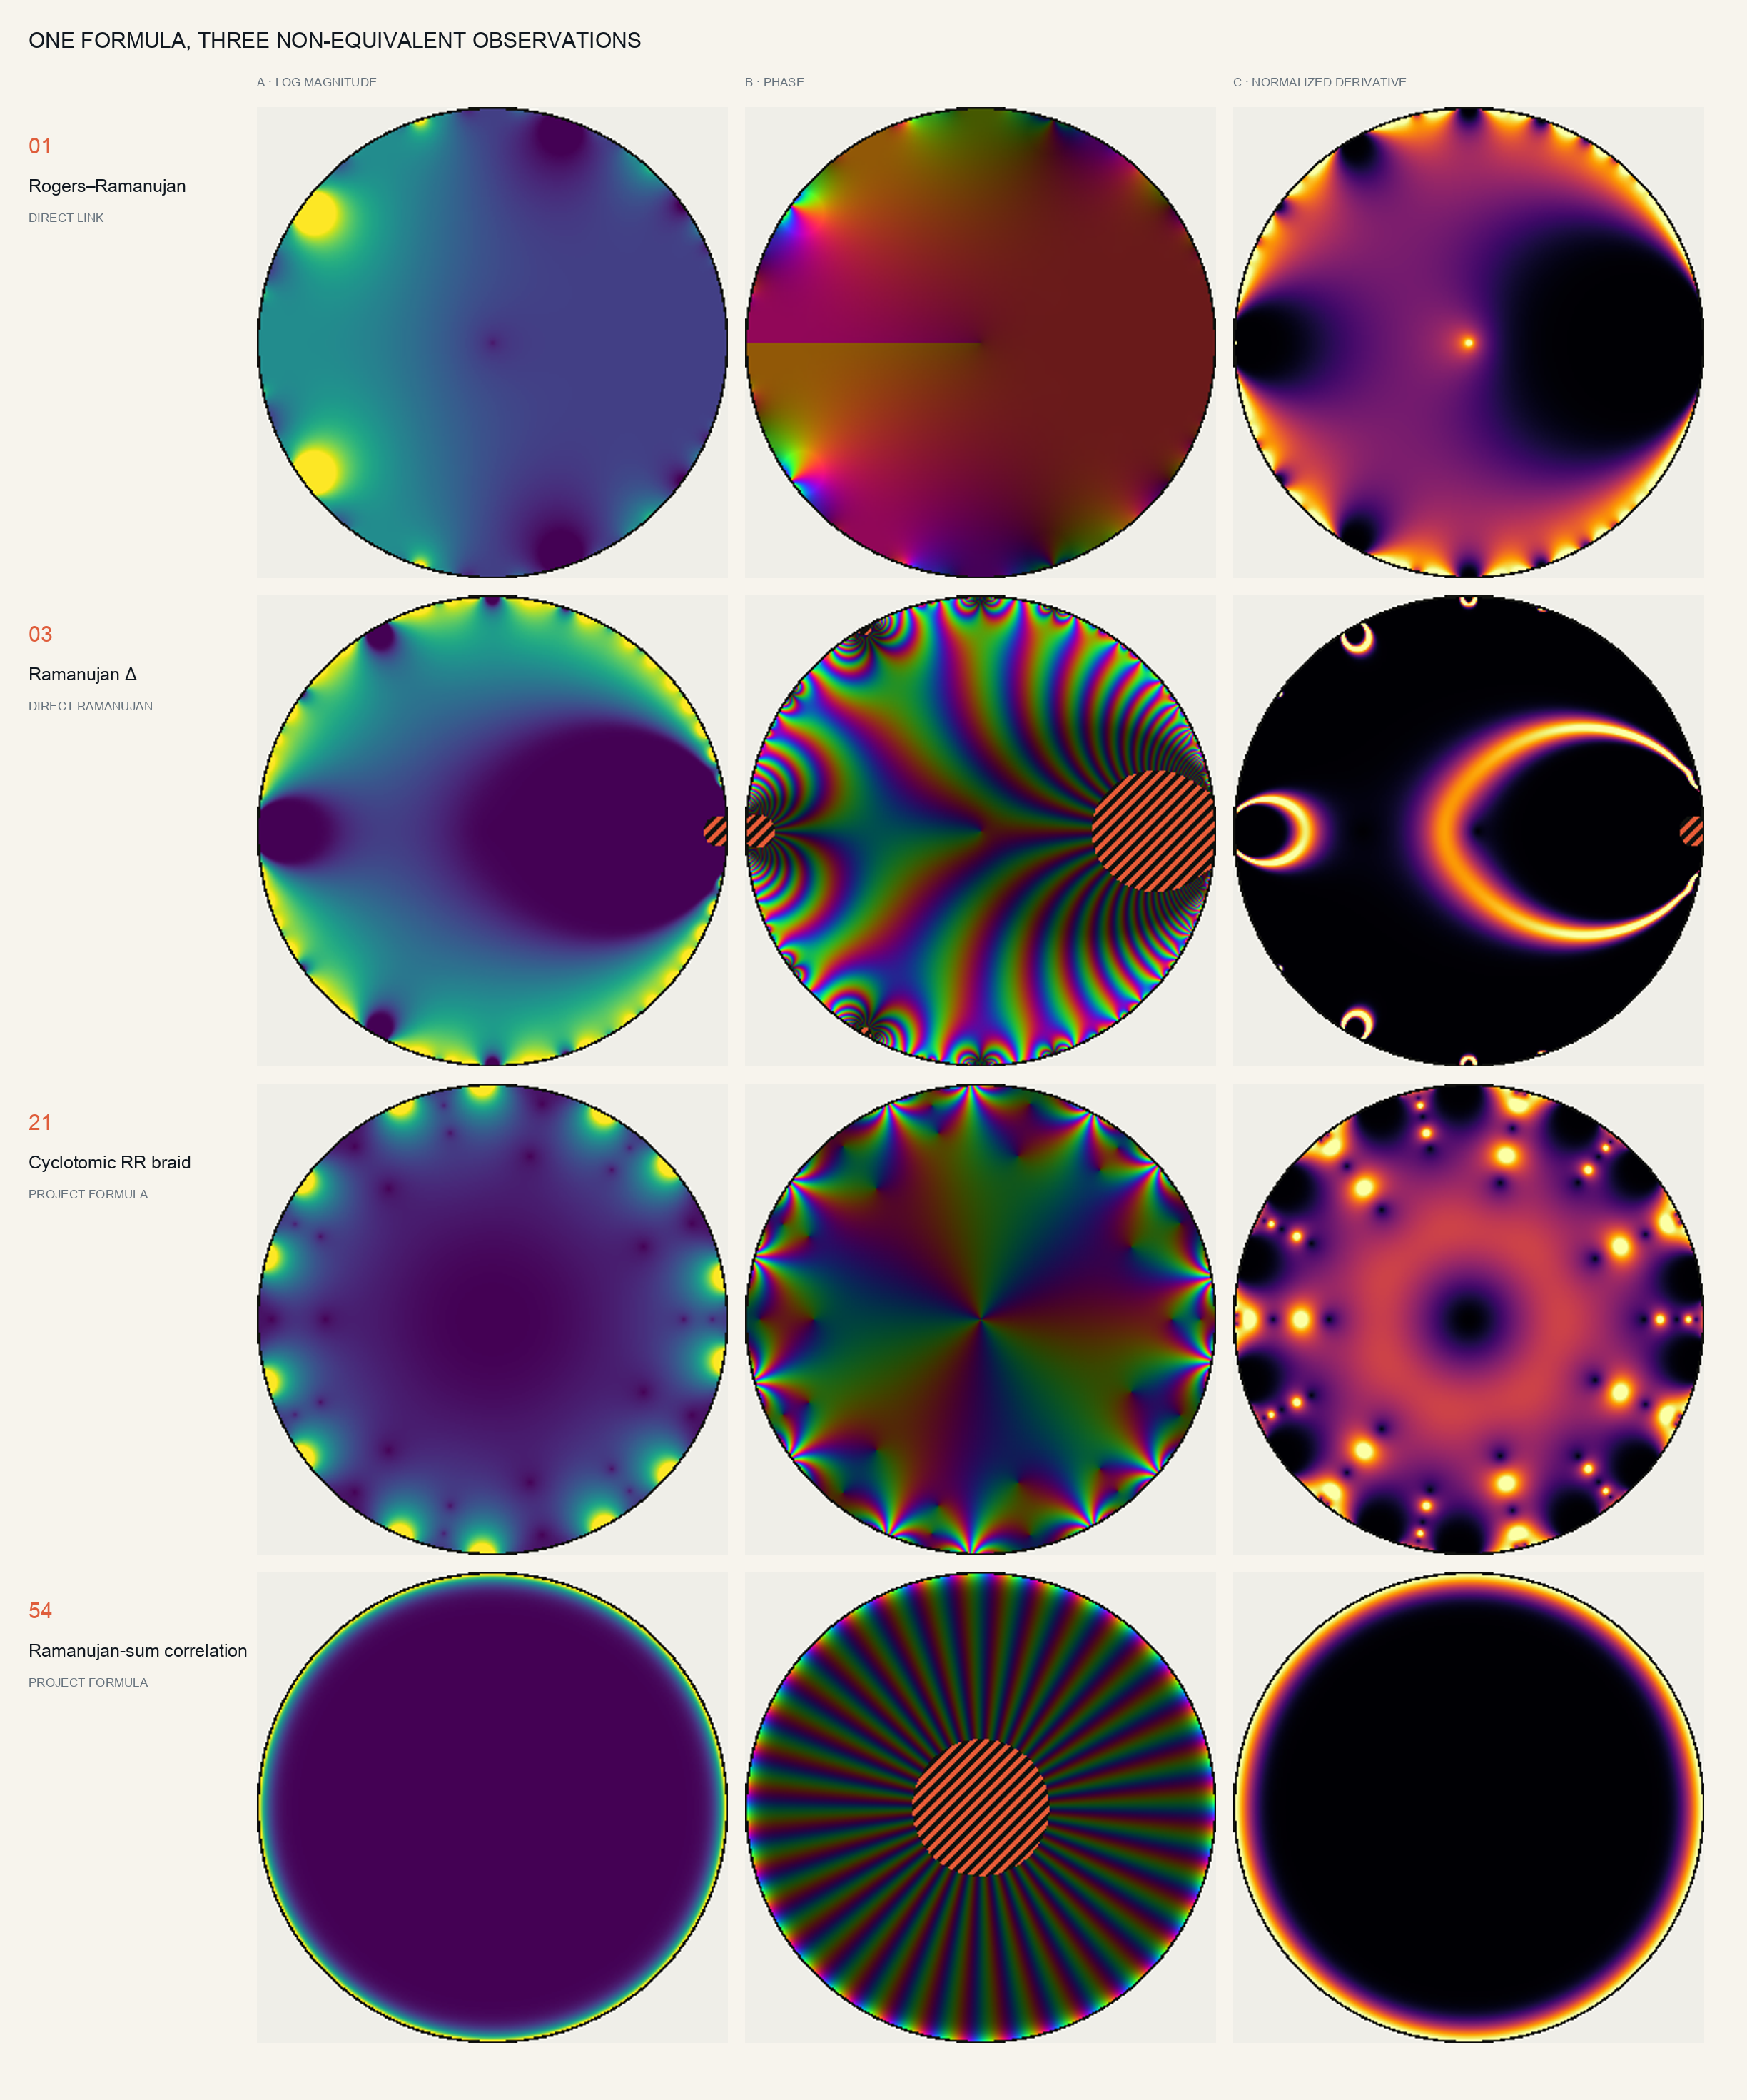
円分式21・32・57では、証明されたm回対称がAとCに直接現れ、Bでは回転に伴う色相advanceとして現れる。Formula 31では低次共有成分が消え、より高次のangular structureが優勢になる。Formula 35の744という先頭係数は、Eisenstein weight 4と6の一次係数差を尺度交換が抽出した結果である。Formula 54の有限相関場はphaseに強い放射構造を示す一方、magnitudeは大半が低値になり、三視点が同じ情報を冗長表示していないことを示す。
11. 再現可能性
11.1 最小再生成手順
node scripts/analyze-ramanujan-whitepaper-math.mjs
python3 scripts/generate-ramanujan-whitepaper-figures.py
node scripts/build-ramanujan-whitepaper.mjs
第一コマンドは math-certificates.json、全百六十式の formula-lineage.csv、claims-matrix.csv を生成する。第二コマンドは九図とfigure manifestを生成する。第三コマンドはcanonical registryから指定式のTeXを直接bindし、KaTeXでserver-side typesetしたHTMLとPDFを出力する。TeXがKaTeX strict modeで解釈できない場合はbuildを停止する。
11.2 hash binding
build reportは次をSHA-256で固定する。
- paper Markdown source
- canonical formula registry
- math certificates
- claims matrix
- formula lineage
- figure manifest
- HTMLとPDF
これにより、文章だけが更新され数式や図が古いまま残るdriftを検知できる。なお既存の一部downstream artifactには旧formula manifest SHAをpinしたprovenance driftがある。画像byteの一致が確認されていても、現generator・renderSpecまで完全binding済みとは呼ばない。
11.3 数式表示gate
本稿でFORMULA nnと表示する式は、Markdownへの手入力コピーではなく data/formula-registry.json のcanonical TeXをbuild時に読み込む。各式のTeX hashをHTMLへ埋め込み、KaTeXがfallback textを出さずrenderした場合のみPDFへ進む。最終PDFは全頁rasterizeし、数式、表、図、改頁、文字化けを視覚検査する。
11.4 付属データ
| ファイル | 内容 |
|---|---|
data/math-certificates.json | 証拠区分、厳密系列、数値誤差、source hash |
data/formula-lineage.csv | 160式の番号、ID、帰属、TeX、family、variant、claim boundary |
data/claims-matrix.csv | 論文の主要claimと制限 |
references.bib | 書誌データ |
LITERATURE_SEARCH_LOG.md | 検索経路、負の検索結果、更新方針 |
12. 考察
12.1 「未使用のラマヌジャン数式」という表現を修正する
制作の初期言語では「まだ使用されていないラマヌジャンの数式をグラフィックへ活用する」と表現した。しかし研究論文では三つに分ける必要がある。
- 歴史的Ramanujan-linked objects: Formula 01–03。数学では広く研究されているが、限定検索では本研究と同じ物理・時間・三視点統合は確認できなかった。
- modular / q-series context: Formula 04–10。Ramanujan固有ではない比較対象を含む。
- project-authored constructions: Formula 11–17、19–160の大部分。成分は歴史数学に由来しても、合成全体は本プロジェクトの式である。
したがって新しさは、未発見の歴史式を発掘したことではなく、既知成分と明示的人工合成を、帰属を壊さず新しいvisual-fabrication systemへ組み込んだことにある。
12.2 説明より先に知覚する
観客は円分指標射影を知らなくても七回・十一回の秩序を知覚できる。クロス比のMöbius不変性を証明できなくても、四つのscaleの相対配置が作る鎖を見られる。ここで作品は数学の教材図に限定されず、まだ言語化されていない構造を先に経験する装置になる。
しかし「感じられる」ことを「正しい」ことの代用にしない。作品が先に知覚を与え、論文とdataが後から検証経路を与える。この二層構成が、理解以前の数学を扱うための倫理的条件である。
12.3 AIはラマヌジャンではない
ラマヌジャンの人間的・歴史的実践とAIを同一視すべきではない。AIには身体史、社会的位置、数学的責任主体としての同じ条件がない。本研究で有効だった類似は、発見・検証・理解の順序だけである。
AIは膨大な式とコードから、人間が見落としやすいprojection algebraやleading-term cancellationを素早く提示できる。一方、AIはもっともらしい誤証明も生成し得る。したがって、AIの文章ではなく、短いproof kernel、exact arithmetic、implementation test、provenanceを成果物にする必要がある。
12.4 難解さは価値ではない
人間が理解しにくいこと自体は、数学的価値でも芸術的価値でもない。本稿が難しい構造を採用する理由は、それが模様の対称性、変換不変性、尺度干渉を実際に説明し、再計算できるからである。難解な式を権威として飾るのではなく、どの視覚特徴へ責任を持つかを示す。
12.5 数式、画像、軌跡は同じものではない
数式 、有限評価 、scalar 、normalization済みraster、one-line path、Planner segment列、物理痕跡はすべて異なるobjectである。それぞれの間にはlossy transformがある。作品の一貫性は、それらを「同じ」と言い切ることではなく、何が失われ何が保存されたかを記録することで生まれる。
13. 限界
13.1 数学的限界
- 多くのq級数は有限打切りであり、 の大域的収束を画像から結論しない。
- phase maskは数値thresholdであり、零点証明ではない。
- spherical derivativeはgrid finite differenceである。
- や は主値branchを使い、枝切りが画像へ現れる。
- Formula 31・35・47の exact auditは、表示した有限係数の正しさを保証するが、未知の無限恒等式を証明しない。
- synthetic selectionの画像類似度は代数的分類ではない。
13.2 歴史的限界
- Notebook章対応の多くは主題的で、exact entry-page matchではない。
- bounded searchで先行例を見つけなかったことは、世界初を意味しない。
direct_ramanujanもformula-specificな共有帰属・出版史を持ち、一括した個人帰属へ単純化できない。
13.3 AI検証の限界
- 本稿のproofはformal proof assistantでkernel-checkされていない。
- AIが選んだ構造は探索biasを持ち、他の重要構造を見落としている可能性がある。
- numeric testは選んだ標本と許容誤差に限定される。
- source codeとdataが改変されれば、旧reportのPASSは現状態へ自動継承されない。
- scalar preview、image analysis、4× diagnostic、public export、旧750 mm出力の一部には、旧formula manifest SHAをpinしたprovenance driftが残る。画像byteが一致していても、現generator・renderSpecまで完全binding済みとは扱わない。
13.4 物理制作の限界
- digital Planner PASSはmachine-ready claimではない。
- 線幅0.2 mmはnominal geometryであり、実工具のkerfや材料変形を含まない。
- 五枚overlayの視覚rankingは加工時間、熱、重ね彫り損傷を十分に評価しない。
- 実加工にはmachine/material/controller calibration、swept-tool audit、責任者承認が必要である。
14. 今後の研究
14.1 数学
- 円分指標射影を全Formulaへ自動検出し、 表現のisotypic componentを分類する。
- synthetic formulaの最低次数、零点次数、pole inheritanceをsymbolic seriesで自動証明する。
- spherical derivativeのSU(2)不変性をfinite-difference誤差bound付きで検証する。
- Formula 31・35・47の係数列をOEIS・文献へ照合する。ただし一致候補を新定理とは呼ばず、独立証明へ進める。
- LeanまたはSage/Arbを用い、proof kernelと高精度区間演算を強化する。
14.2 可視化
- 三視点にreal/imaginary、zero-pole confidence、phase flowを追加し、説明可能性とのtrade-offを評価する。
- V5 finite-state movieへexact integer endpoint markerとinterpolation markerを常時表示する。
- 人間評価で、どの構造が式の説明前後に知覚されるかを測る。
14.3 制作
- 実機の加速度、tool settle、surface flatnessを計測してPlanner外時間をモデル化する。
- 1・2・3 layerの復元率と加工時間をPareto frontとして選ぶ。
- 物理試験片で線幅、交差、重ね彫り、熱・変形を検証し、初めてmachine-ready gateを設計する。
15. 結論
本研究は、ラマヌジャンをAIの比喩へ単純化するのではなく、「発見、検証、理解が異なる時間で進む」という問題を、検証可能な計算芸術のworkflowへ変えた。
六十式の正本、百式の人工再合成、三つの複素場、百八十のstrict SVG、固定Planner時間、Notebook・軌跡・生成映像を接続した。同時に、歴史的式とproject formula、無限級数と有限状態、画像と数学的証明、Planner PASSと物理安全を分離した。
AI支援によって、円分式は巡回群の直交projectorとして、Formula 27は値域クロス比として、Formula 22は対数微分差として、Formula 31・35・47は厳密な低次cancellationとして読み直された。これらは人間が直観しにくくても、式とproofとコードで確認できる。そこに本研究の立場がある。
理解が追いつく前に構造を見ることはできる。しかし、理解を追い越す知性を作品にするなら、その正しさと由来を、後から誰でも追いかけられる形で残さなければならない。
Appendix A. 主要claim matrix
四層ラベルは証拠の型を示し、運用状態はartifactの到達点を示す。たとえば OBSERVED / VERIFIED LOCAL は「特定のlocal artifactを確認した」という意味であり、数学的一般性を表さない。NOT CLAIMED と NOT ESTABLISHED は四層の外側にある否定的境界である。
| ID | 主張 | 四層ラベル | 運用状態 | 境界 |
|---|---|---|---|---|
| C01 | canonical Atlasは60式・180画像 | OBSERVED | VERIFIED LOCAL | live公開状態は別検証。一部downstream artifactには旧formula manifest SHAのpinが残り、現generator・renderSpecへの完全bindingは未確立 |
| C02 | 61–160はproject-authored synthetic | OBSERVED | VERIFIED LOCAL | 歴史的恒等式・新定理ではない |
| C03 | 21・32・57は円分指標射影で剰余類を分離 | PROVED + NUMERIC | PROVED AND IMPLEMENTATION TESTED | float testと一般証明を分離 |
| C04 | 27のcross ratioは共通Möbius変換に不変 | PROVED + NUMERIC | PROVED AND NUMERICALLY CHECKED | modular invarianceではない |
| C05 | 180 SVGが固定Planner上5時間未満 | OBSERVED | VERIFIED DIGITAL PLANNER | 非公開のhash固定kitに依存し、物理加工安全性ではない |
| C06 | 五要素統合の先行例を限定検索で未確認 | OBSERVED | BOUNDED NEGATIVE SEARCH | 世界初を主張しない |
| C07 | 新しい数論定理を証明 | - | NOT CLAIMED | structural certificateに限定 |
| C08 | machine-ready | - | NOT ESTABLISHED | 実機gateが必要 |
| C09 | Formula 31・35・47の表示係数は まで一致 | EXACT | EXACT FINITE AUDIT | 未知の無限恒等式の証明ではない |
Appendix B. authority表示規則
| authority | 日本語表示 | 使用条件 |
|---|---|---|
direct_ramanujan | ラマヌジャン直接関連 / 共有帰属 | Formula固有の注記を併記 |
modular_context | モジュラー / q級数文脈 | Ramanujan固有と表示しない |
note_experiment (01–60) | プロジェクト数式実験 | historical identity / new theoremを主張しない |
| synthetic 61–160 | プロジェクト人工再合成 | atomと変換を追跡可能にする |
excluded_control | 除外対照 | Ramanujan corpusへ含めない |
Appendix C. 数学監査の機械可読条件
math-certificates.json のglobal PASSは、次がすべてPASSした場合だけ成立する。
- canonical registry 60、expanded registry 160、canonical image 180のcount。
- と の exact audit。
- Formula 21・32・57のengine equivariance。
- Formula 27のcross-ratio numeric witness。
- official Planner analysisのstatus PASS。
global PASSはこれらの論理積であり、未実施のphysical testを暗黙にPASSへ含めない。
さらに、旧formula manifest SHAをpinしたdownstream artifactのprovenance driftはglobal PASSの対象外であり、現canonicalへのend-to-end bindingを意味しない。
参考文献
[1] Institute of Mathematical Sciences, “Ramanujan’s Notebooks: Facsimile Index,” accessed 2026-09-01. https://www.imsc.res.in/~rao/ramanujan/notebookindex.htm
[2] K. Srinivasa Rao, “Ramanujan’s Notebooks.” https://www.imsc.res.in/~rao/ramanujan/images/KSRchap3.pdf
[3] Bruce C. Berndt, Ramanujan’s Notebooks, Part I, Springer, 1985. doi:10.1007/978-1-4612-1088-7.
[4] George E. Andrews and Bruce C. Berndt, Ramanujan’s Lost Notebook, Part I, Springer, 2005. doi:10.1007/0-387-28124-X.
[5] Sander P. Zwegers, Mock Theta Functions, PhD thesis, Universiteit Utrecht, 2002. https://research-portal.uu.nl/en/publications/mock-theta-functions/
[6] NIST Digital Library of Mathematical Functions, “Chapter 20: Theta Functions; §20.5 Infinite Products and Related Results,” accessed 2026-09-01. https://dlmf.nist.gov/20.5
[7] Elias Wegert, “Phase Plots of Complex Functions: A Journey in Illustration,” arXiv:1007.2295, 2010. https://arxiv.org/abs/1007.2295
[8] David Lowry-Duda and Adam Sakareassen, “Towards Flying Through Modular Forms,” Proceedings of Bridges 2021, pp. 273–276, 2021. https://archive.bridgesmathart.org/2021/bridges2021-273.html
[9] Ulrich Reitebuch, Henriette-Sophie Lipschuetz, Konrad Polthier, and Martin Skrodzki, “Heart of Domain Coloring,” Proceedings of Bridges 2024, pp. 115–122, 2024. https://archive.bridgesmathart.org/2024/bridges2024-115.html
[10] Ashish Mohite, Mariia Kochneva, and Toni Kotnik, “The Making of Undesignable Textural Effects,” Dialectic, vol. 4, 2018. https://research.aalto.fi/en/publications/the-making-of-undesignable-textural-effects/
[11] Tanguy Magne, Alexandre Binninger, Ruben Wiersma, and Olga Sorkine-Hornung, “Single-Line Drawing Generation via Semantics-Driven Optimization,” arXiv:2606.01910, 2026. https://arxiv.org/abs/2606.01910
[12] Gal Raayoni, Shahar Gottlieb, Yahel Manor, et al., “Generating Conjectures on Fundamental Constants with the Ramanujan Machine,” Nature 590, 67–73, 2021. doi:10.1038/s41586-021-03229-4.
[13] Alex Davies, Petar Veličković, Lars Buesing, et al., “Advancing Mathematics by Guiding Human Intuition with AI,” Nature 600, 70–74, 2021. doi:10.1038/s41586-021-04086-x.
[14] Bruce C. Berndt, Ramanujan’s Notebooks, Part V, Springer, 1998. doi:10.1007/978-1-4612-1624-7.